Kết quả chính
30/30lần gắp – đặt thành công (ánh sáng chuẩn)
30/30khi ánh sáng chỉ còn 0,35 lần
0,54 mmsai số định vị vật trung bình
245 307tham số của HeatNet
1. Huấn luyện mạng HeatNet
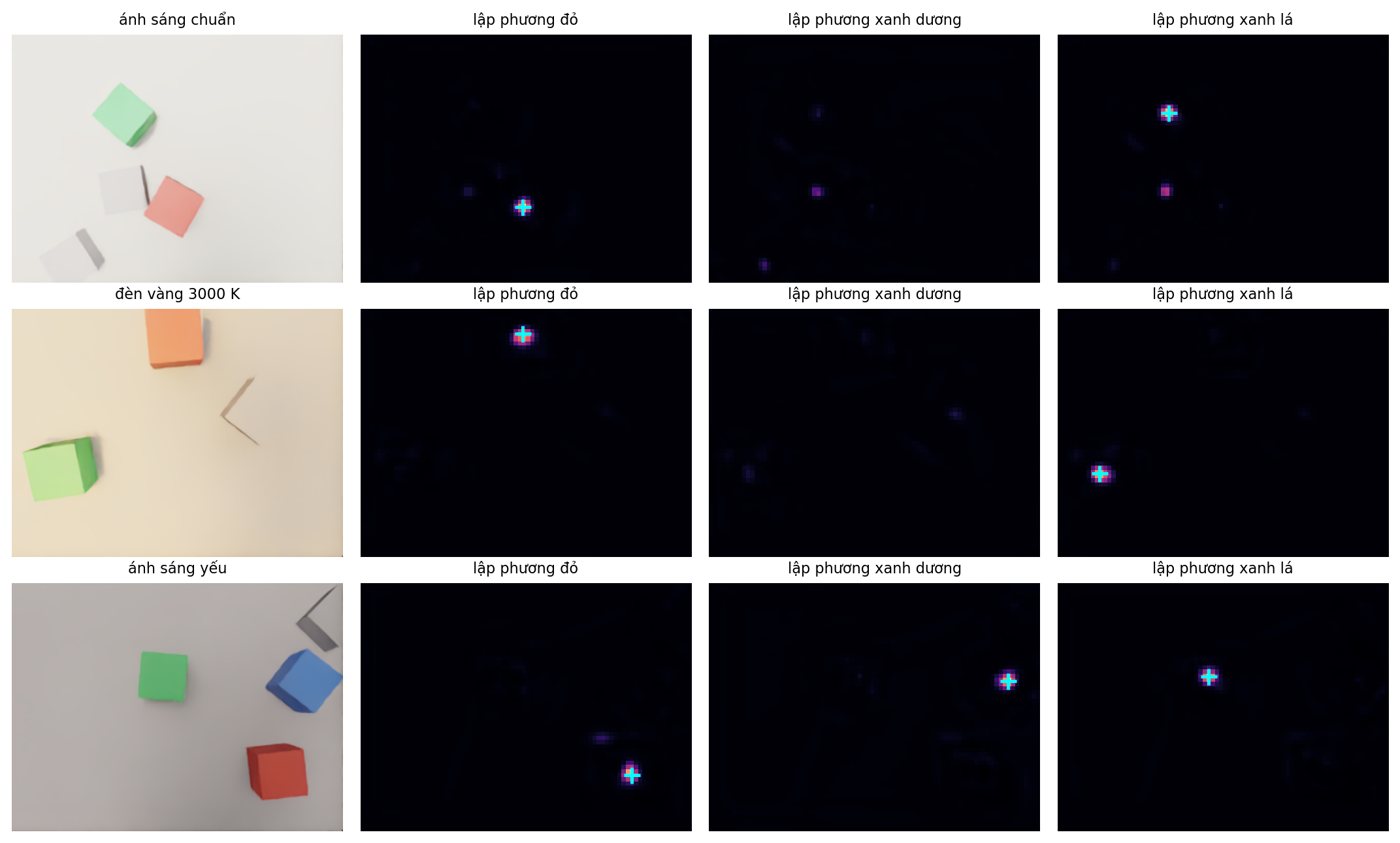
HeatNet là mạng tích chập hoàn toàn nhỏ: nhận ảnh RGB 160 × 120, xuất một bản đồ nhiệt cho mỗi loại vật; đỉnh của bản đồ là vị trí vật, giá trị đỉnh là độ tin cậy. Mạng học trên 1 500 ảnh tổng hợp, kiểm tra trên 300 ảnh, 40 vòng trong 176 s; được so sánh với cách tìm vật bằng ngưỡng màu HSV.
2. Điều khiển tay máy
- Mô hình động học lấy kích thước từ URDF của hãng; tư thế “nhìn xuống” đưa camera cổ tay thẳng phía trên điểm cần xem.
- Quỹ đạo khớp và quỹ đạo Đề-các đồng bộ: mọi khớp cùng bắt đầu và cùng dừng.
- Có giao diện điều khiển và chương trình dạy điểm cho tay máy.
3. Số liệu và hình kết quả
| Điều kiện | Tìm thấy | Gắp được | Đặt đúng | Sai số định vị TB / max (mm) | Sai số đặt TB (mm) |
|---|---|---|---|---|---|
| HeatNet, ánh sáng chuẩn | 30/30 | 30/30 | 30/30 | 0,54 / 1,09 | 2,72 |
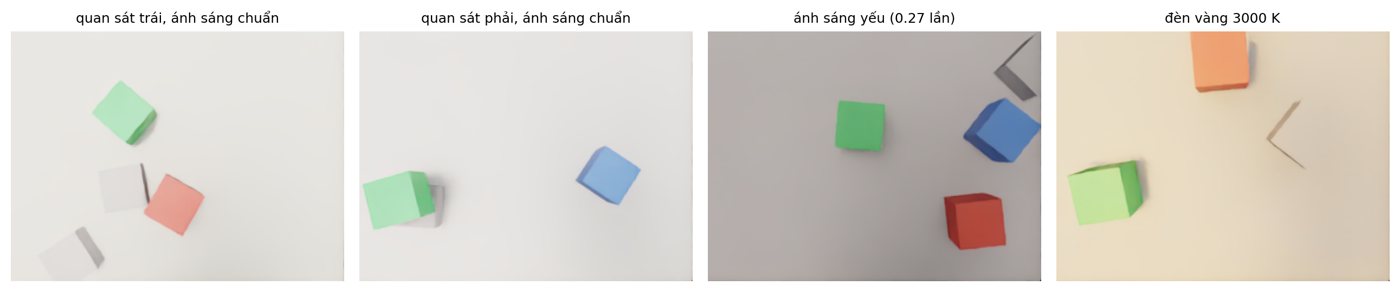
| HeatNet, ánh sáng 0,35 lần | 30/30 | 30/30 | 30/30 | 0,58 / 1,34 | 3,39 |
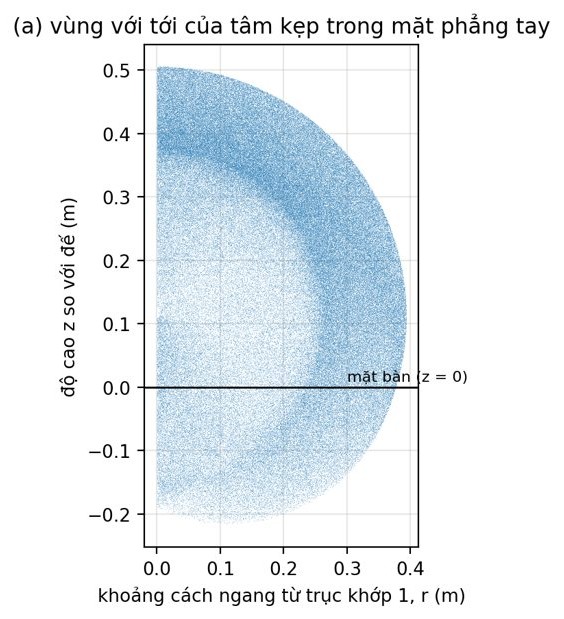
(a) Vùng với tới của tâm kẹp trong mặt phẳng tay
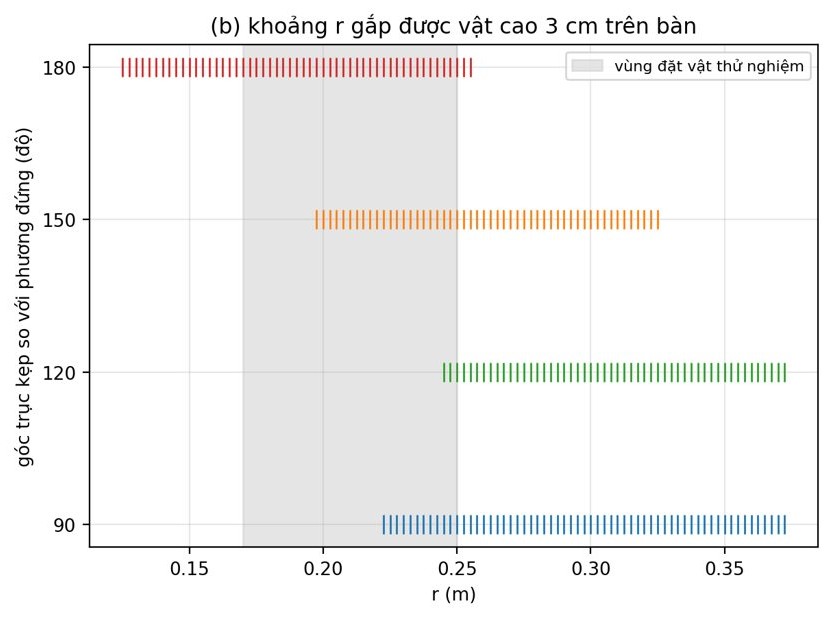
(b) Khoảng cách r gắp được vật cao 3 cm trên bàn
Dự án liên quan
 Dự ánTay máy phân loại pallet bằng camera chiều sâu và CNN
 Dự ánJetRover phân loại theo màu trong nhà máy 1:4
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/arm_control. Số liệu lấy từ README và kết quả của dự án.