Kết quả chính
800/800ảnh kiểm tra nhận đúng (100 %)
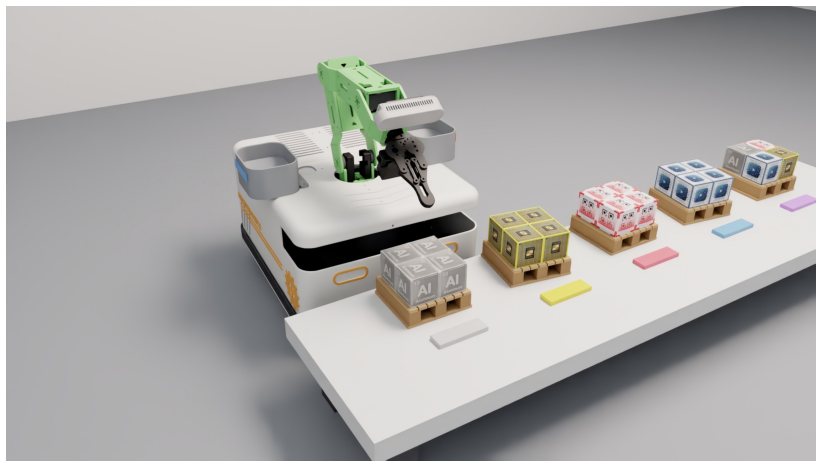
5/5 · 20/20pallet và khối hàng nhận đúng
7,1 sthời gian huấn luyện trên RTX 5070 Ti
211 316tham số của mạng
1. Huấn luyện mạng
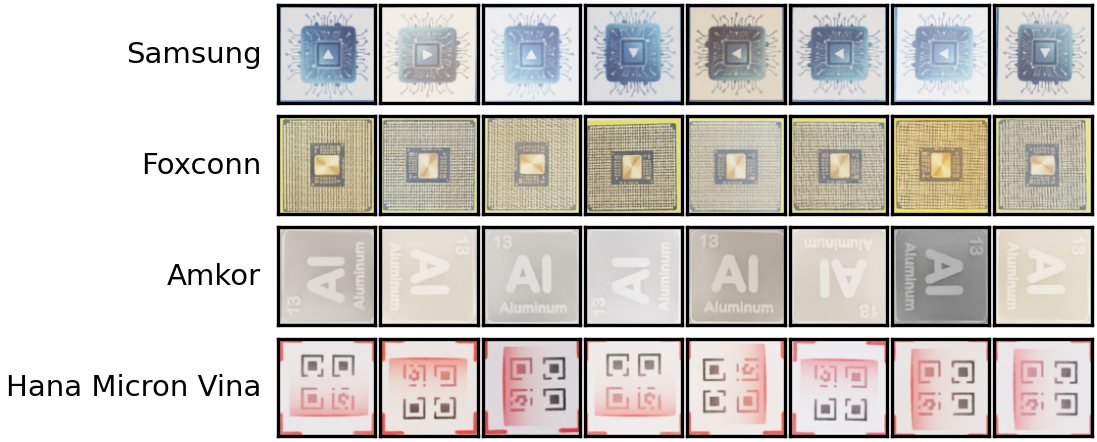
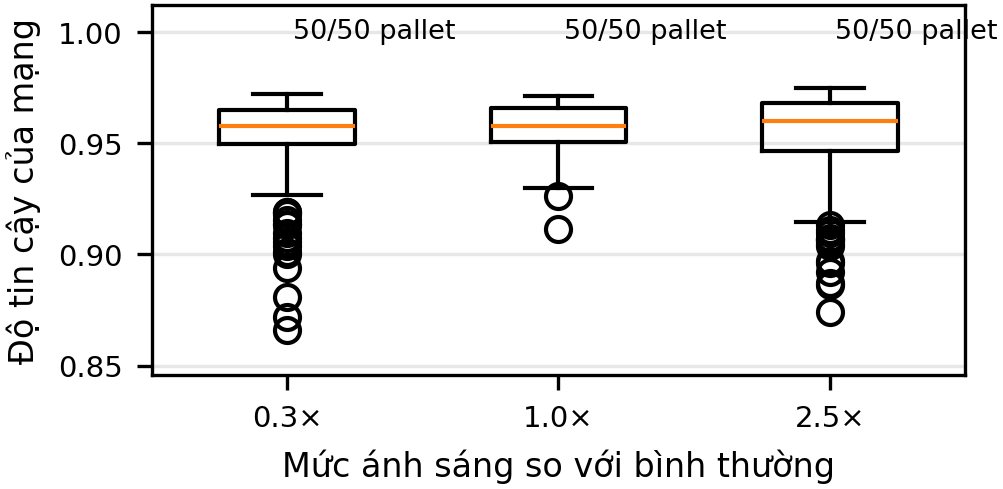
Bộ dữ liệu sinh hoàn toàn từ Isaac Sim: 3 184 ảnh mặt khối để huấn luyện (800 khung), 800 ảnh để kiểm tra (200 khung, hạt giống khác). Mạng 4 khối tích chập học trong 25 vòng; độ chính xác trên tập kiểm định đạt 100% từ khoảng vòng 15, độ tin cậy thấp nhất trên tập kiểm tra 0,92. Kết quả trong mô phỏng, chưa thử với camera thật.
2. Số liệu và hình kết quả
| Chỉ số | Giá trị |
|---|---|
| Pallet phân loại đúng | 5/5 |
| Khối nhận đúng | 20/20, độ tin cậy thấp nhất 0,94 |
| Sai số đặt camera | trung bình 0,8 mm, tối đa 1,19 mm |
| Thời gian phân loại một pallet (trung vị) | 5,7 ms |
| Chu kỳ trung bình mỗi pallet | 6,99 s |
Dự án liên quan
 Dự ánTay máy JetRover gắp – đặt vật bằng mạng HeatNet
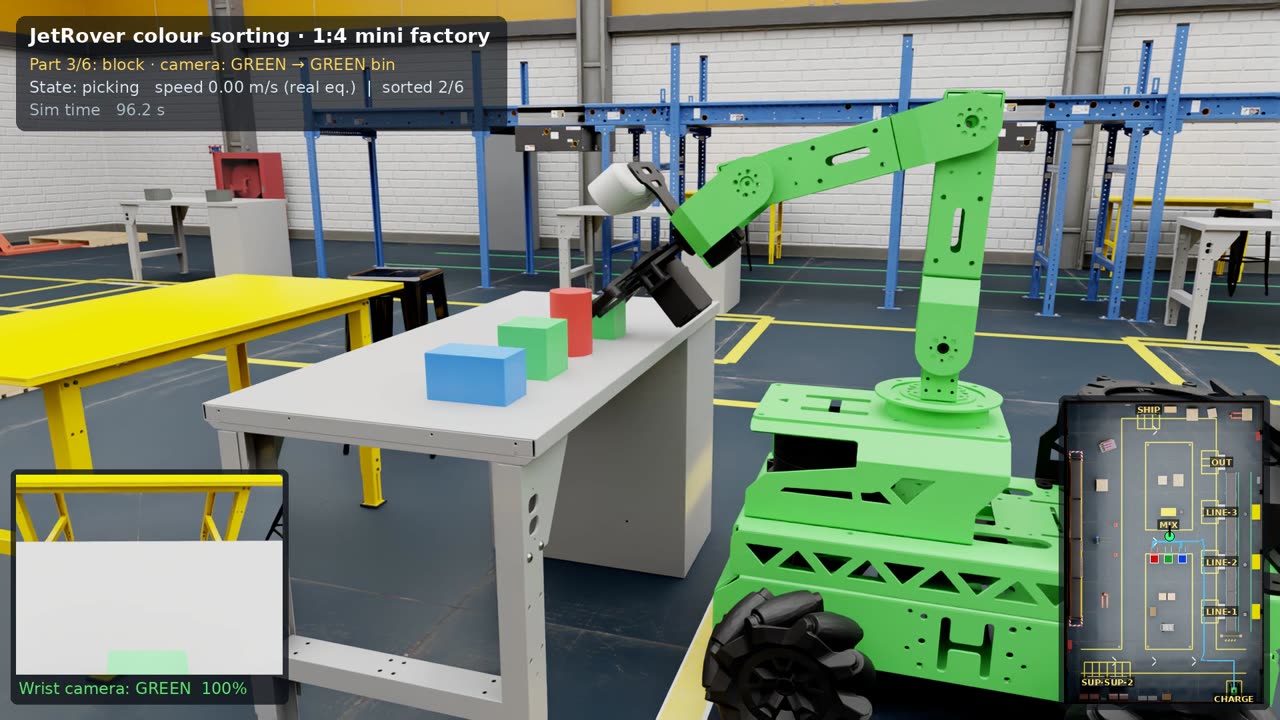 Dự ánJetRover phân loại theo màu trong nhà máy 1:4
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/pallet_sorting. Số liệu lấy từ README và kết quả của dự án.