Kết quả chính
6kịch bản vật cản tĩnh và động
DWA + lập lại đườngphương án đề xuất
1. Cách làm
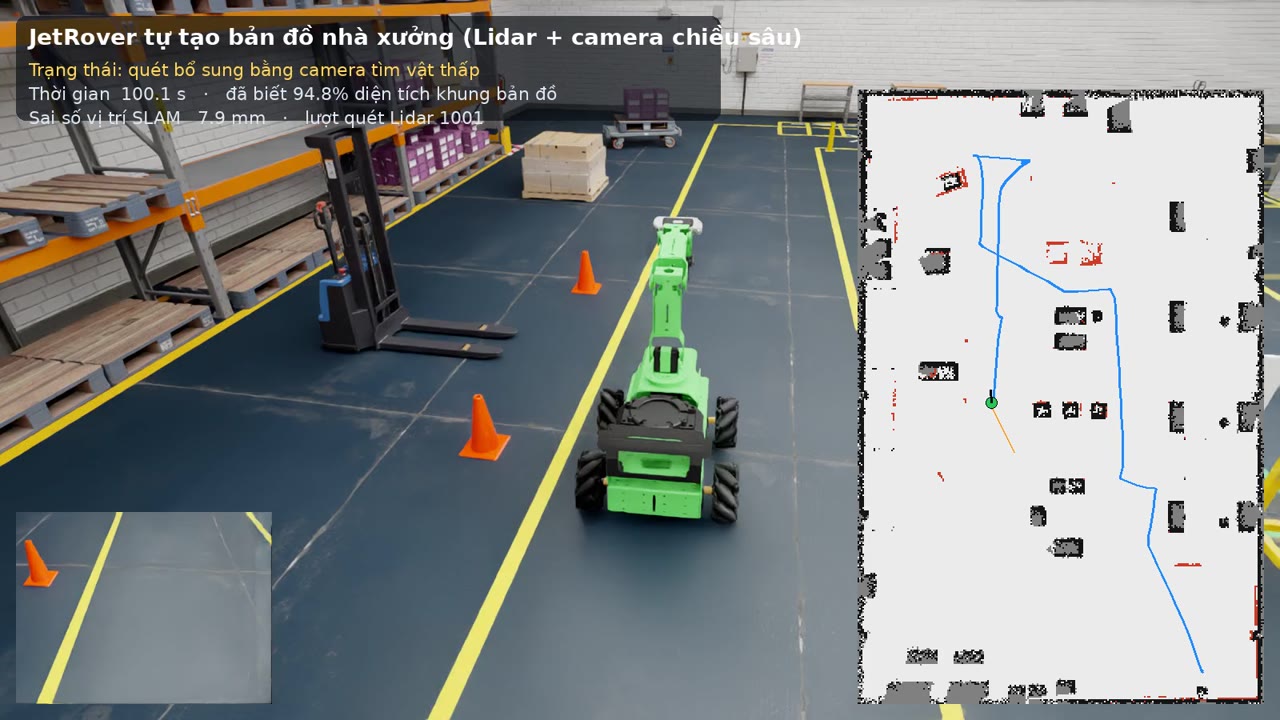
- Camera độ sâu trên cánh tay quét phía trước để phát hiện vật cản thấp mà LiDAR có thể bỏ sót.
- DWA chọn vận tốc an toàn trong cửa sổ động học của xe; khi đường cũ bị chặn thì lập lại đường đi.
- Phân tích độ nhạy với các tham số: vận tốc tối đa, thời gian dự báo, có / không nhường đường, có / không nhớ vật cản.
Dự án liên quan
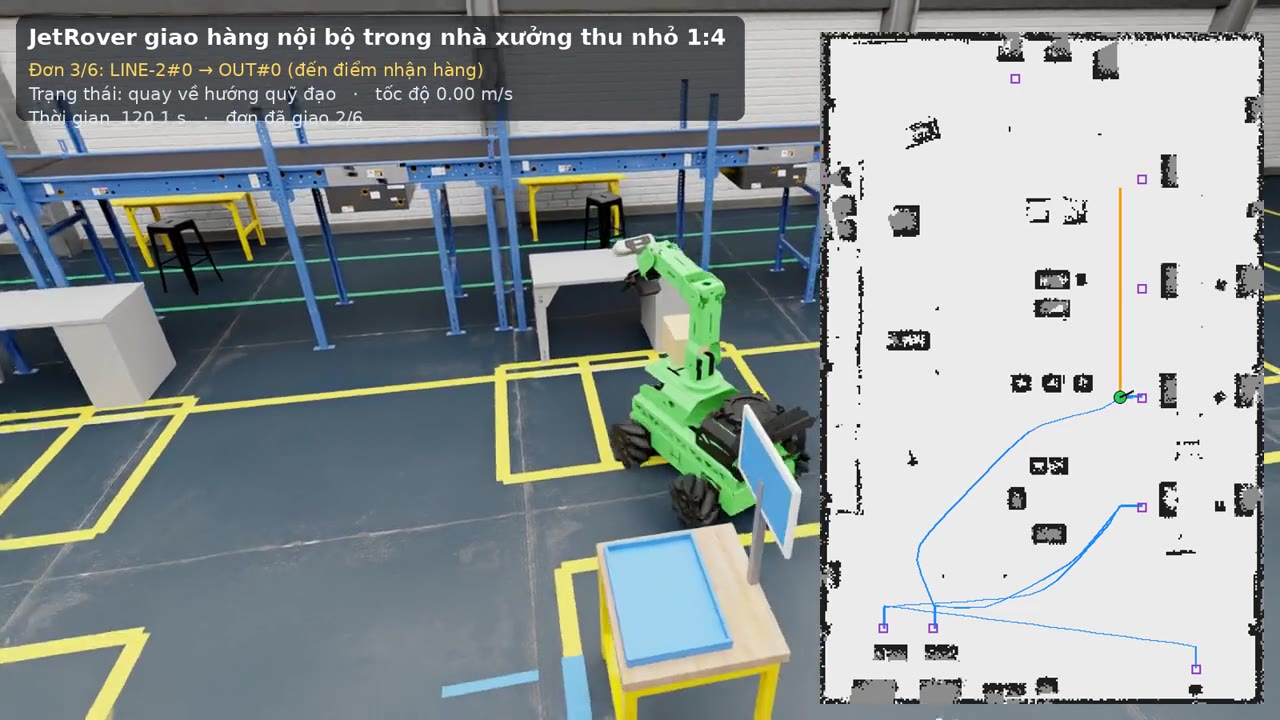
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/jetrover_avoid. Số liệu lấy từ README và kết quả của dự án.