Kết quả chính
2 cmđộ phân giải bản đồ lập quỹ đạo
3 bộđiều khiển bám quỹ đạo được so sánh
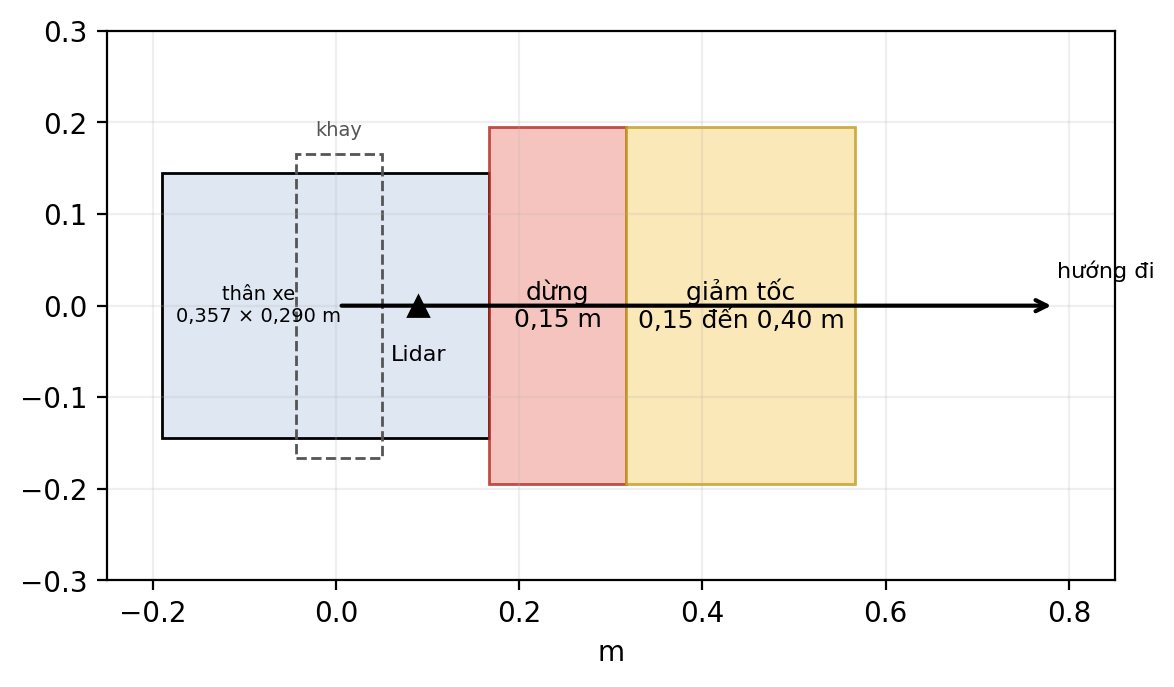
Vùng an toàngiảm tốc / dừng khi có vật cản
1. Cách làm
- Bản đồ chiếm chỗ hai lớp (log-odds), định vị bằng khớp quét LiDAR với bản đồ.
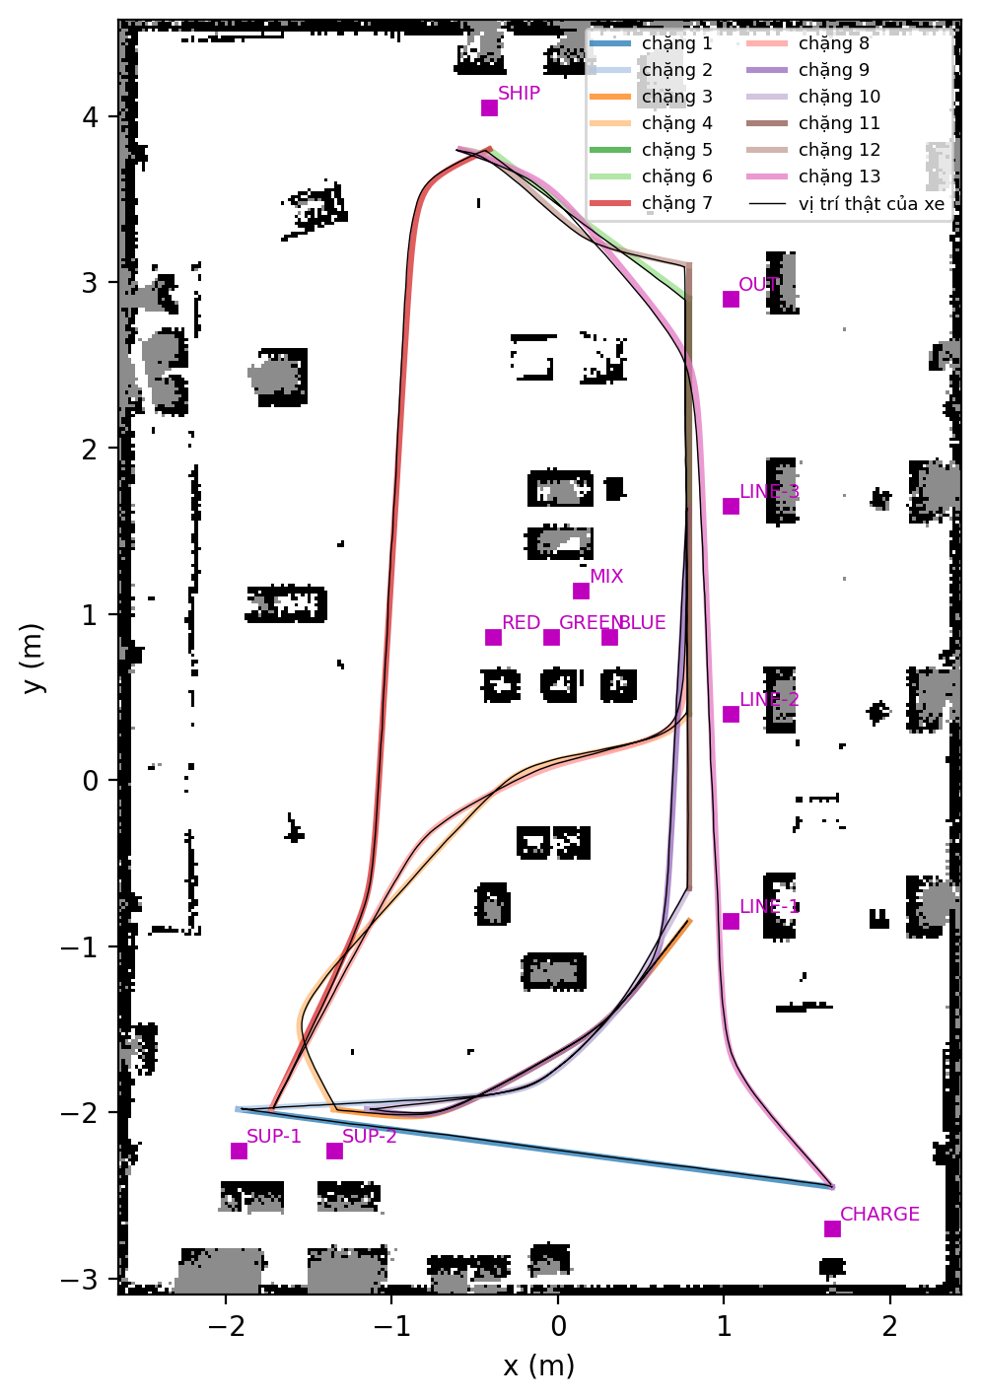
- Lập quỹ đạo cho từng chặng, so sánh nhiều biến thể bộ lập kế hoạch trên bản đồ đã lưu.
- Bộ điều khiển bám quỹ đạo xuất lệnh vận tốc (vx, vy, ωz) cho khung mecanum; vùng bảo vệ quanh xe để giảm tốc hoặc dừng.
2. Số liệu và hình kết quả
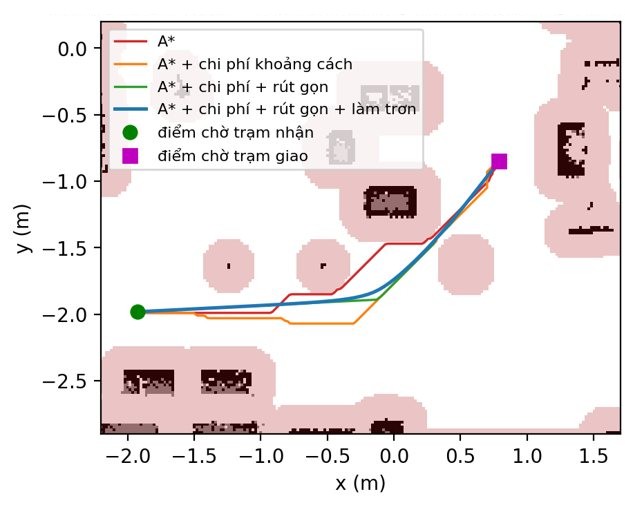
(a) Đường đi SUP-1 → LINE-1 (vùng đỏ: robot không được vào)
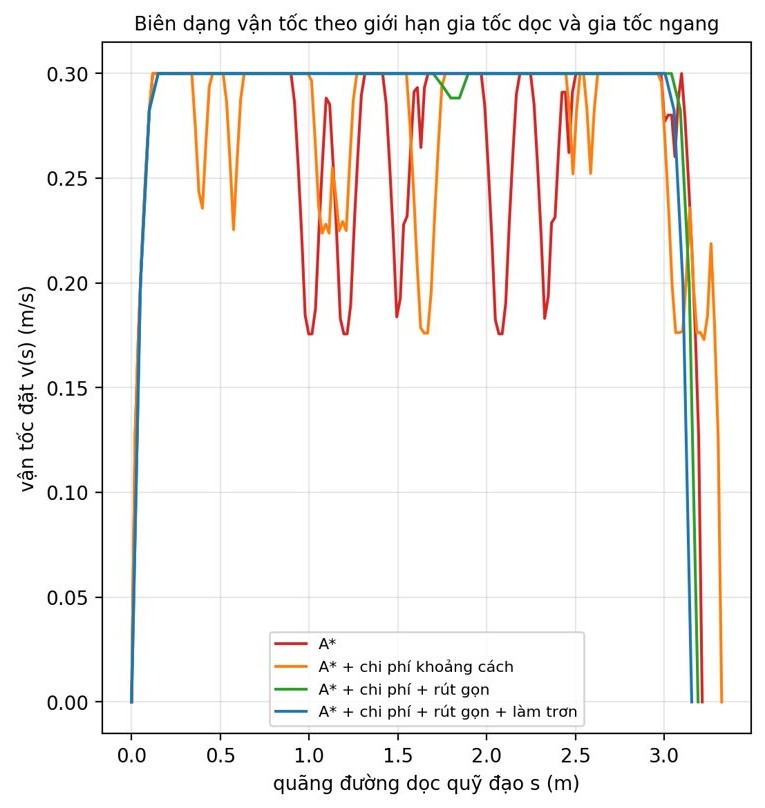
(b) Biên dạng vận tốc theo giới hạn gia tốc dọc và ngang
Dự án liên quan
 Dự ánJetRover tự lập bản đồ nhà máy
 Dự ánJetRover phân loại theo màu trong nhà máy 1:4
 Dự ánJetRover tránh vật cản không biết trước
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/jetrover_delivery. Số liệu lấy từ README và kết quả của dự án.