Kết quả chính
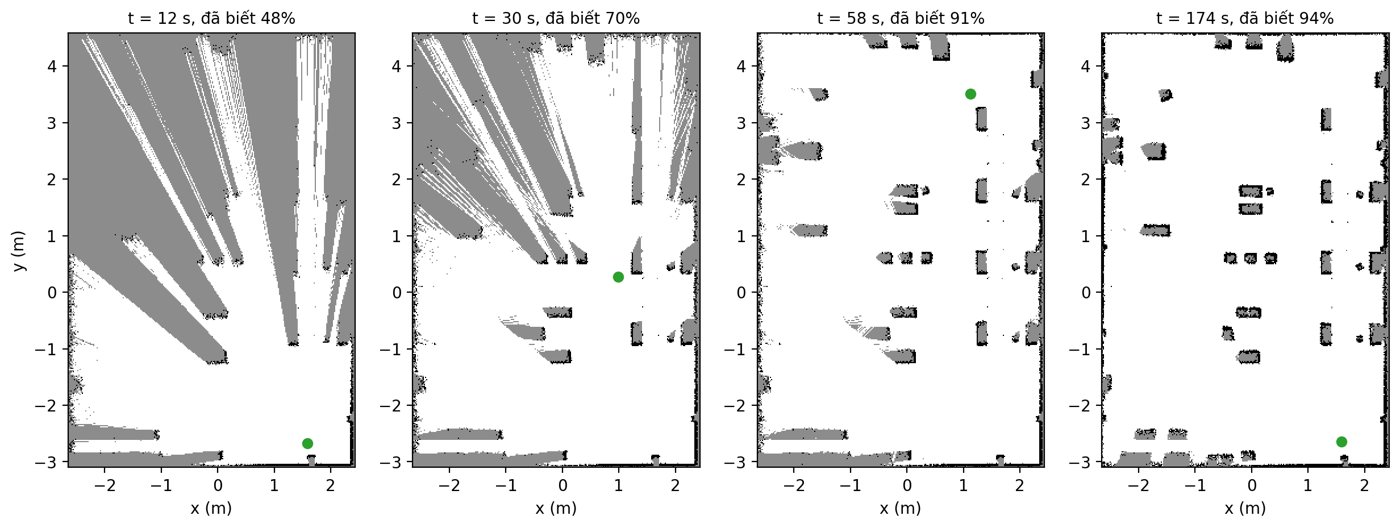
95 %diện tích bản đồ đã biết sau 174 s
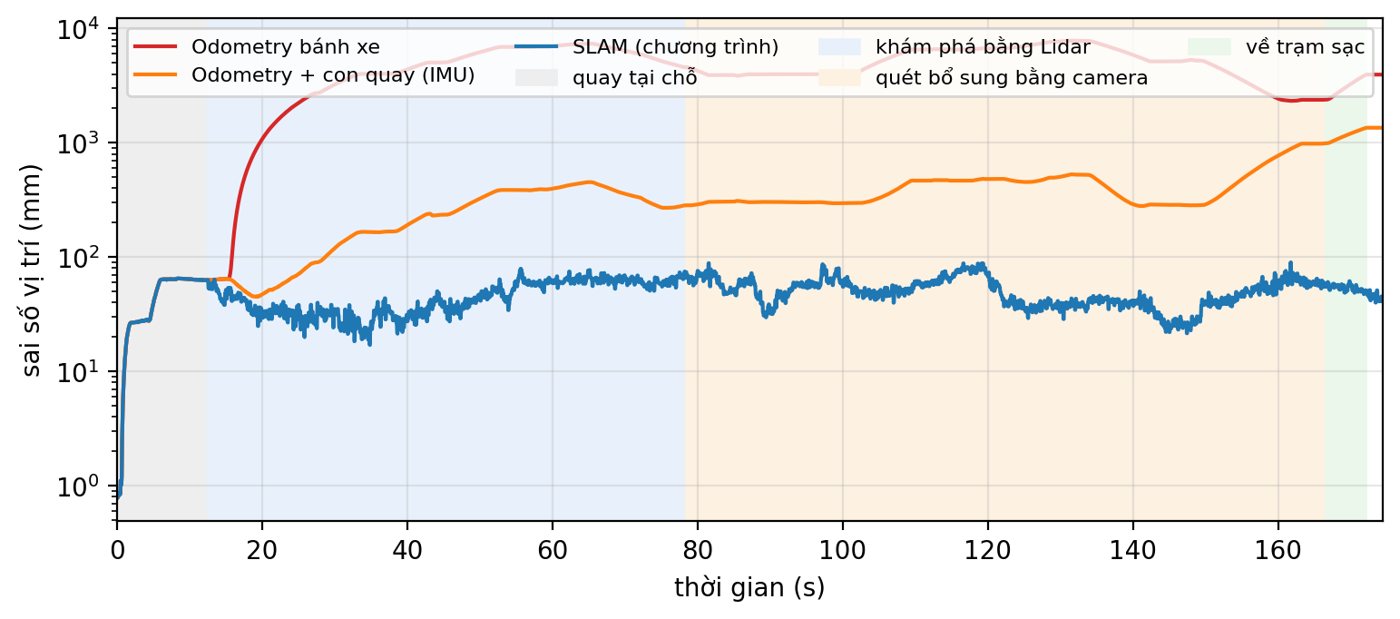
48 mmsai số vị trí SLAM trung bình
4/4lượt (hạt giống) hoàn thành
21,6 mquãng đường khám phá
1. Vì sao cần SLAM
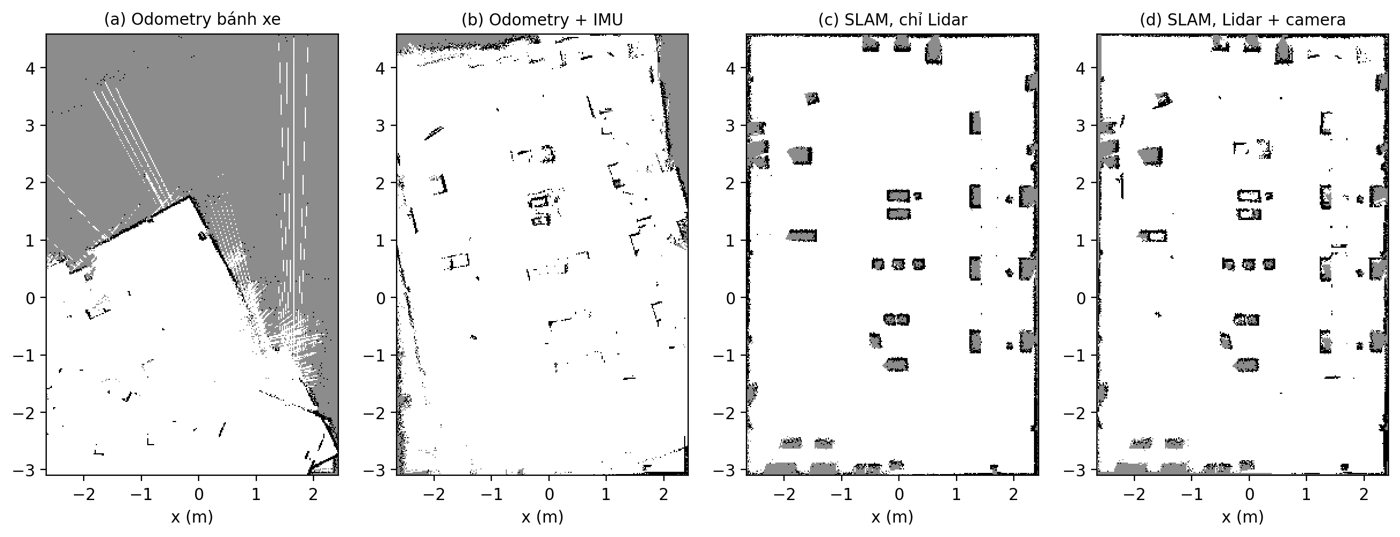
Nếu chỉ cộng dồn số vòng bánh xe (odometry), vị trí xe lệch trung bình 4,5 m sau một lượt khám phá; thêm con quay IMU giảm còn 0,37 m; SLAM đưa sai số xuống 48 mm (26 mm sau khi căn chỉnh khung toạ độ).
2. Số liệu và hình kết quả
| Lượt | Thời gian (s) | Quãng đường (m) | Sai số SLAM TB / max (mm) | Bản đồ đã biết (%) |
|---|---|---|---|---|
| 1 | 174,4 | 21,64 | 48,3 / 89,9 | 95,1 |
| 2 | 179,1 | 22,86 | 55,7 / 93,4 | 96,0 |
| 3 | 210,7 | 23,82 | 37,6 / 85,7 | 96,1 |
| 4 | 182,8 | 25,36 | 42,3 / 86,5 | 95,2 |
Dự án liên quan
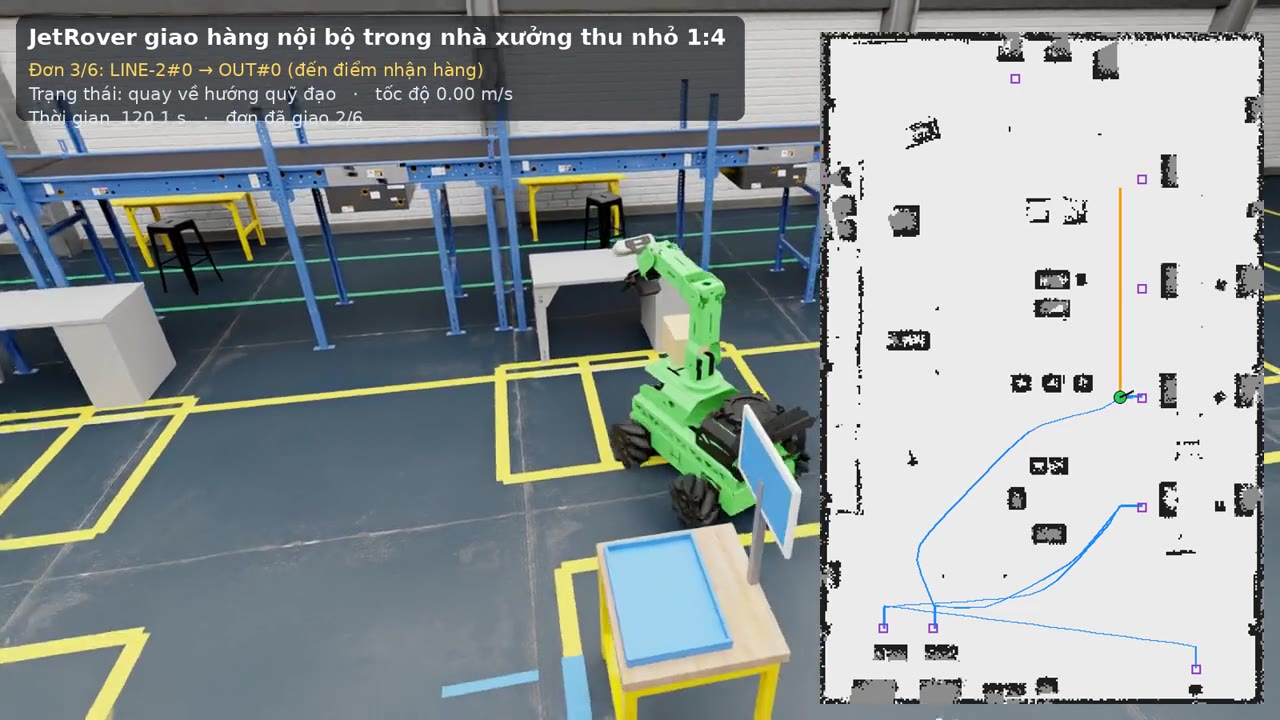
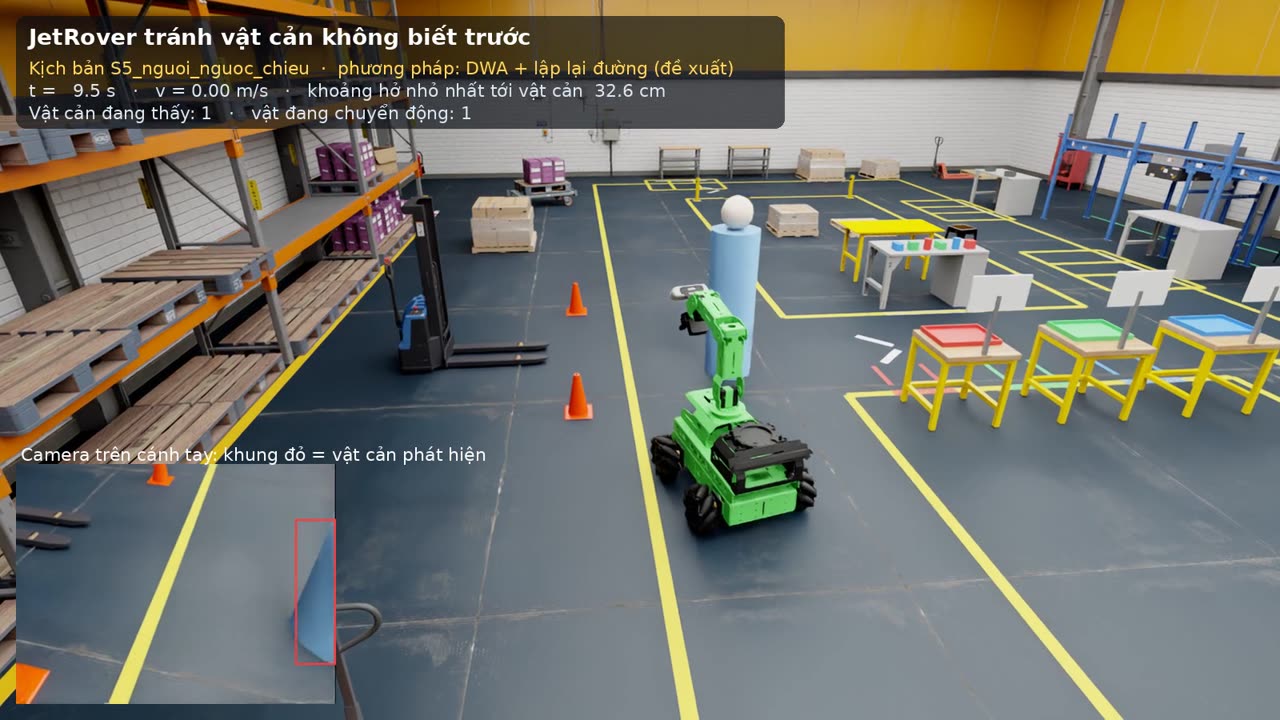
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/jetrover_mapping. Số liệu lấy từ README và kết quả của dự án.