Kết quả chính
6/6đơn hàng hoàn thành
0,69 mmsai số đặt thùng trung bình
253,8 mquãng đường quy ra thật
1. Cách làm
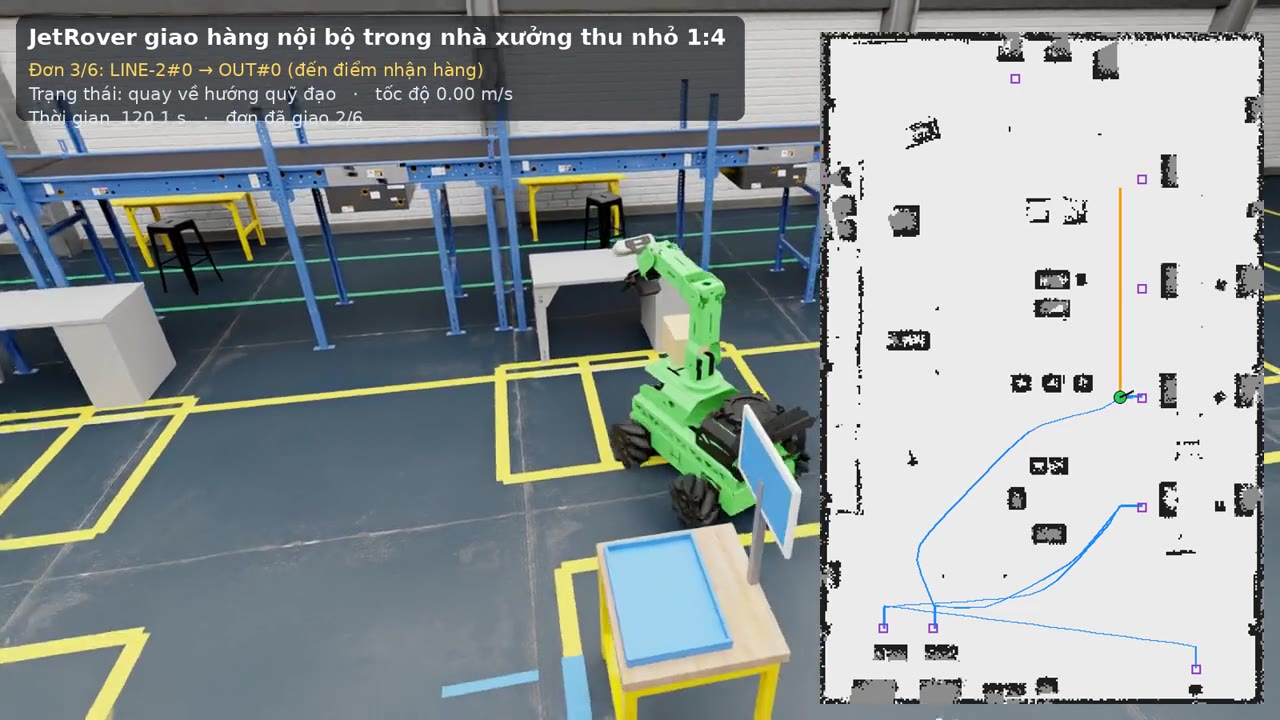
- Nhà máy dựng theo kích thước thật rồi thu 1:4: xe dài 0,35 m trông như một robot AMR dài 1,4 m, bàn thao tác cao 0,86 m thành 0,215 m.
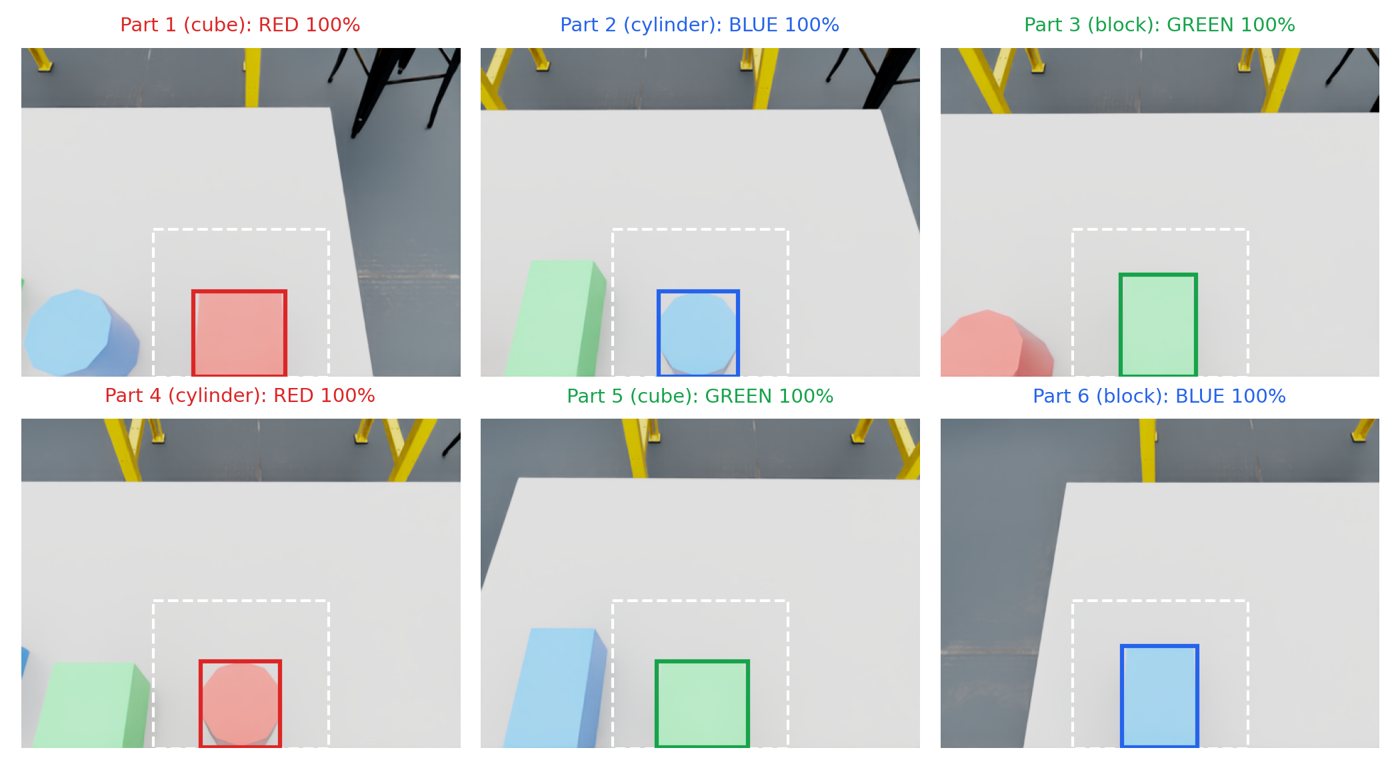
- Xe đỗ chính xác trước bàn, tay máy đưa camera cổ tay nhìn từng khối, nhận màu rồi gắp – đặt vào thùng theo đơn.
2. Số liệu và hình kết quả
| Chỉ số | Giá trị |
|---|---|
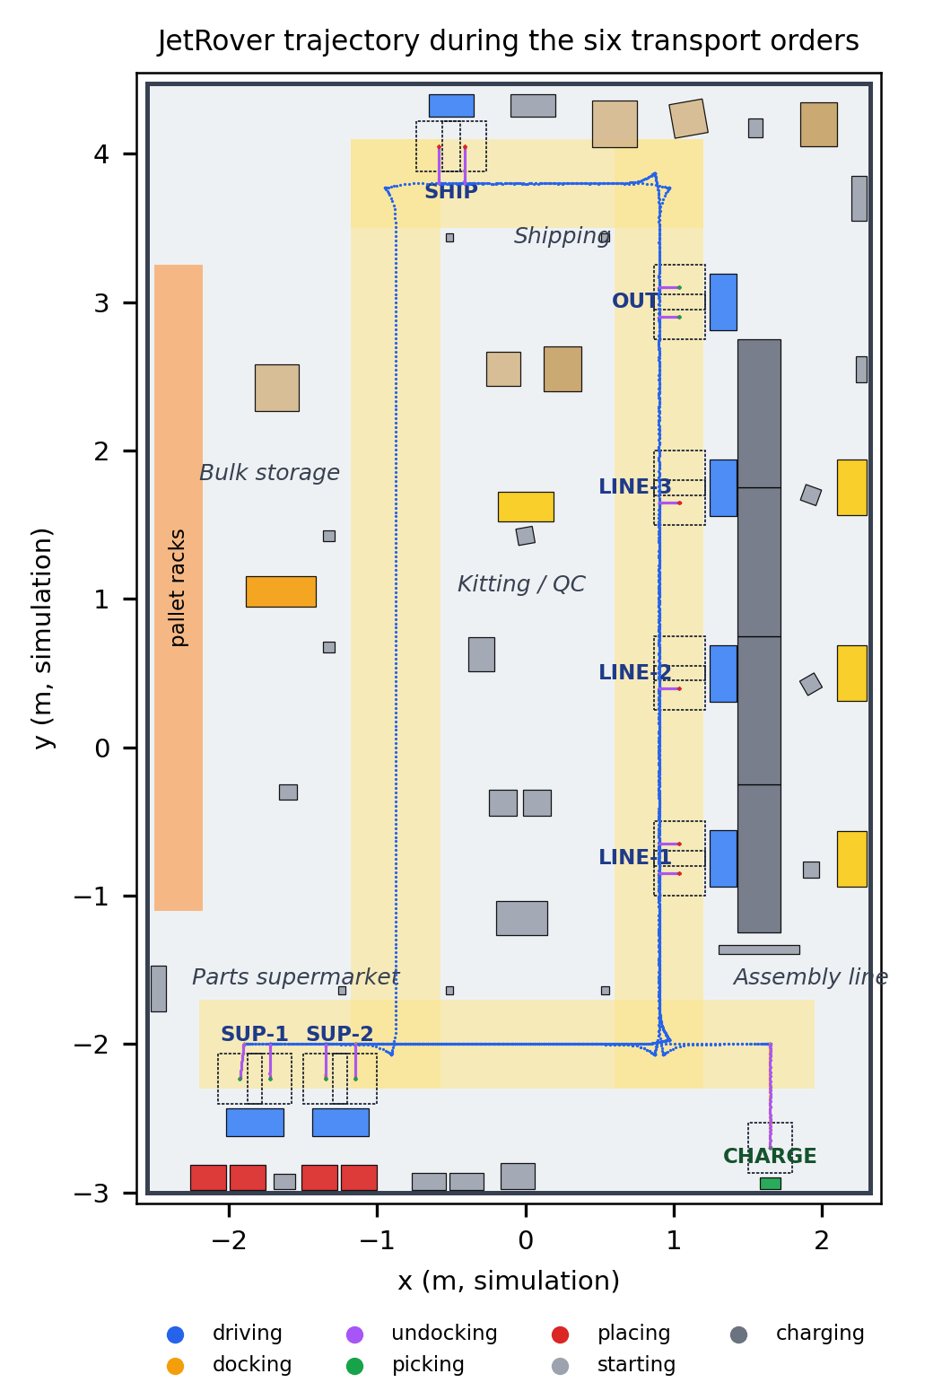
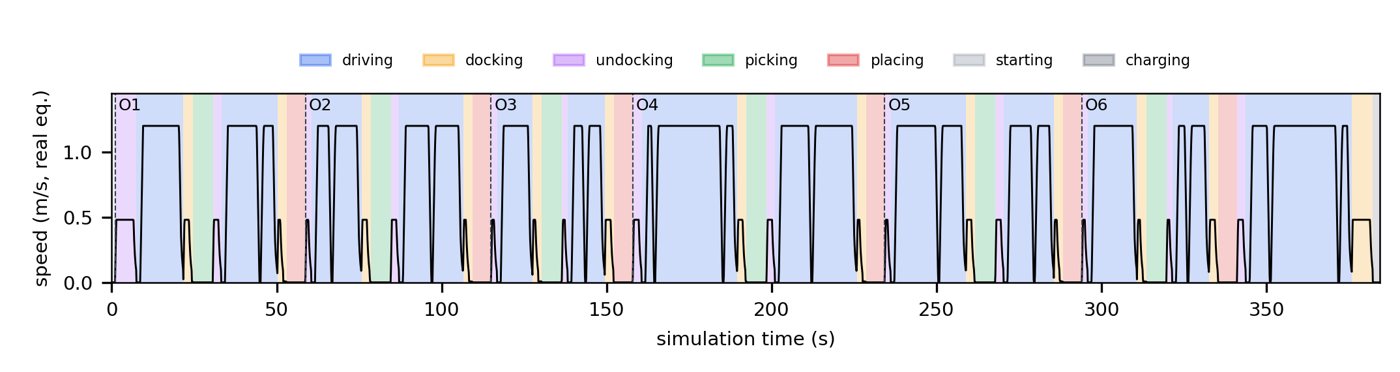
| Đơn hoàn thành | 6/6 |
| Thời gian mô phỏng | 384,2 s |
| Quãng đường | 63,4 m mô phỏng ≈ 253,8 m quy ra thật |
| Tốc độ trung bình (quy ra thật) | 1,1 m/s |
| Sai số đỗ | trung bình 0,05 mm, lệch hướng tối đa 0,4° |
| Sai số đặt thùng | trung bình 0,69 mm, tối đa 1,54 mm |
Dự án liên quan
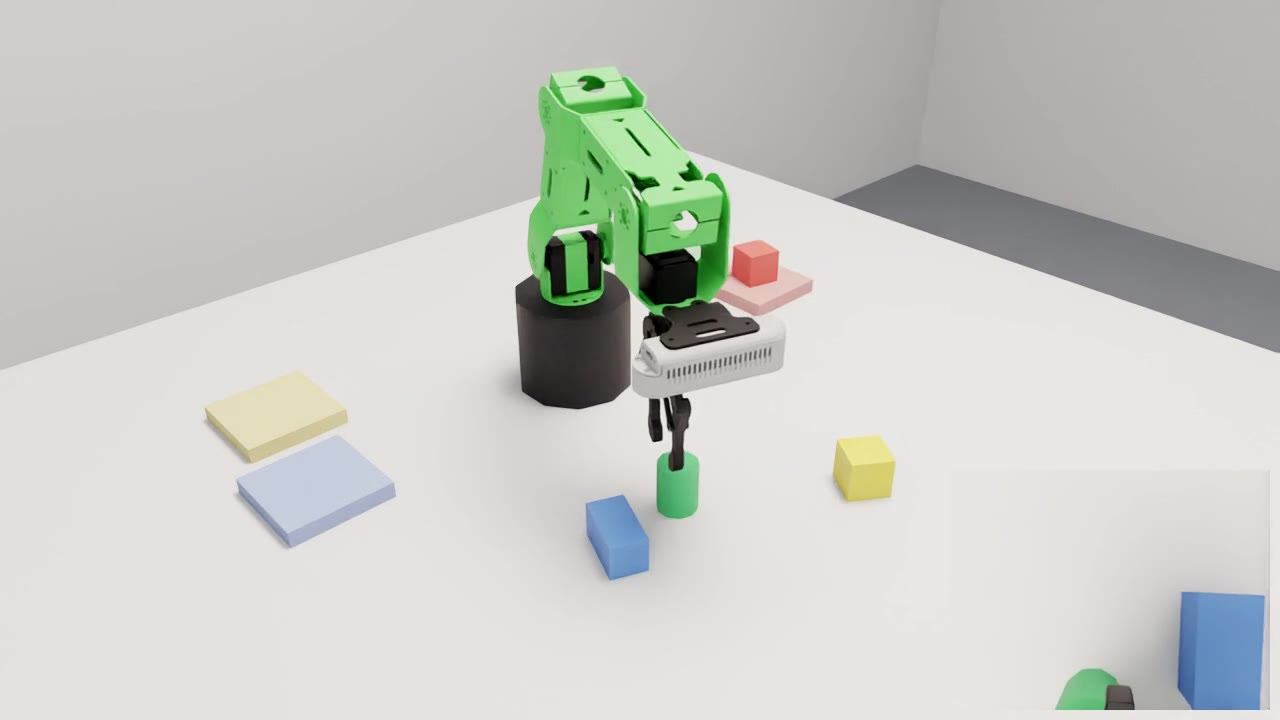
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/jetrover_factory. Số liệu lấy từ README và kết quả của dự án.