Kết quả chính
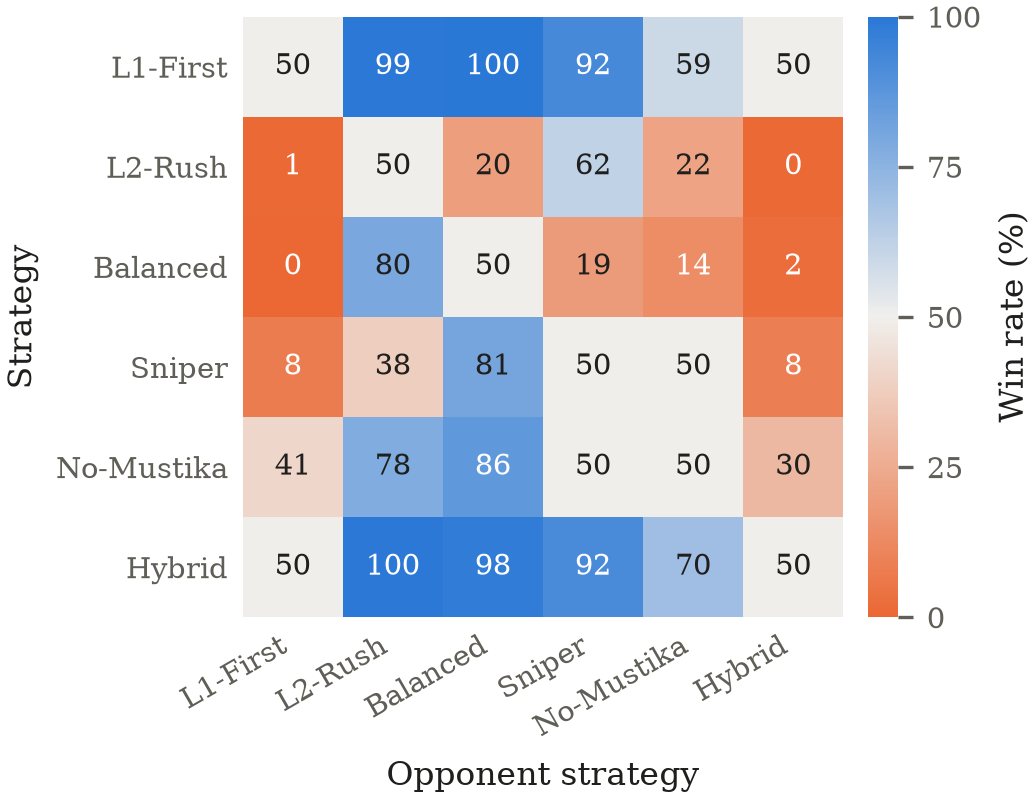
76,5 %tỉ lệ thắng của chiến thuật Hybrid đề xuất
74,2 %trận lấy được Mustika
6chiến thuật được so sánh
1. Nhận xét chính
- Mustika quyết định trận đấu: đội không lấy được Mustika chỉ thắng khoảng 20%.
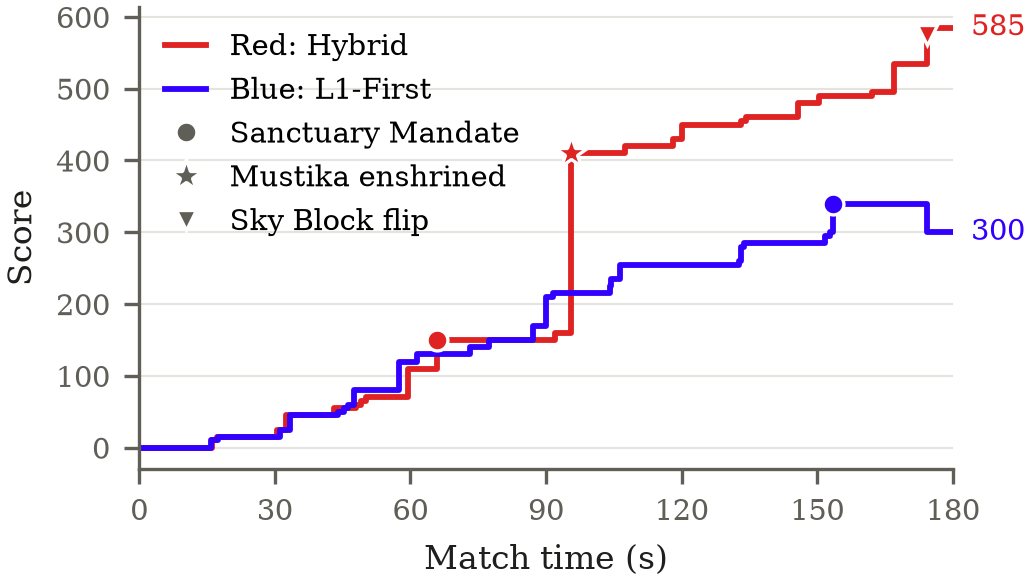
- Hybrid xây tháp L1 trước để có Mandate sớm (khoảng giây 95), sau đó đặt Sky Block lên chồng khối của đối thủ ở khu chung.
- Leo chậm hơn 27% thì mất 77 điểm; lỗi tăng gấp 3 thì mất 33 điểm. Vì vậy nên ưu tiên tốc độ leo.
2. Số liệu và hình kết quả
| Chiến thuật | Tỉ lệ thắng | Điểm TB | Lấy được Mustika |
|---|---|---|---|
| L1-First | 75,2 % | 523 | 73,6 % |
| L2-Rush | 25,9 % | 372 | 8,9 % |
| Balanced | 27,5 % | 342 | 19,5 % |
| Sniper | 39,1 % | 386 | 27,7 % |
| No-Mustika | 55,8 % | 378 | 0,0 % |
| Hybrid (đề xuất) | 76,5 % | 506 | 74,2 % |
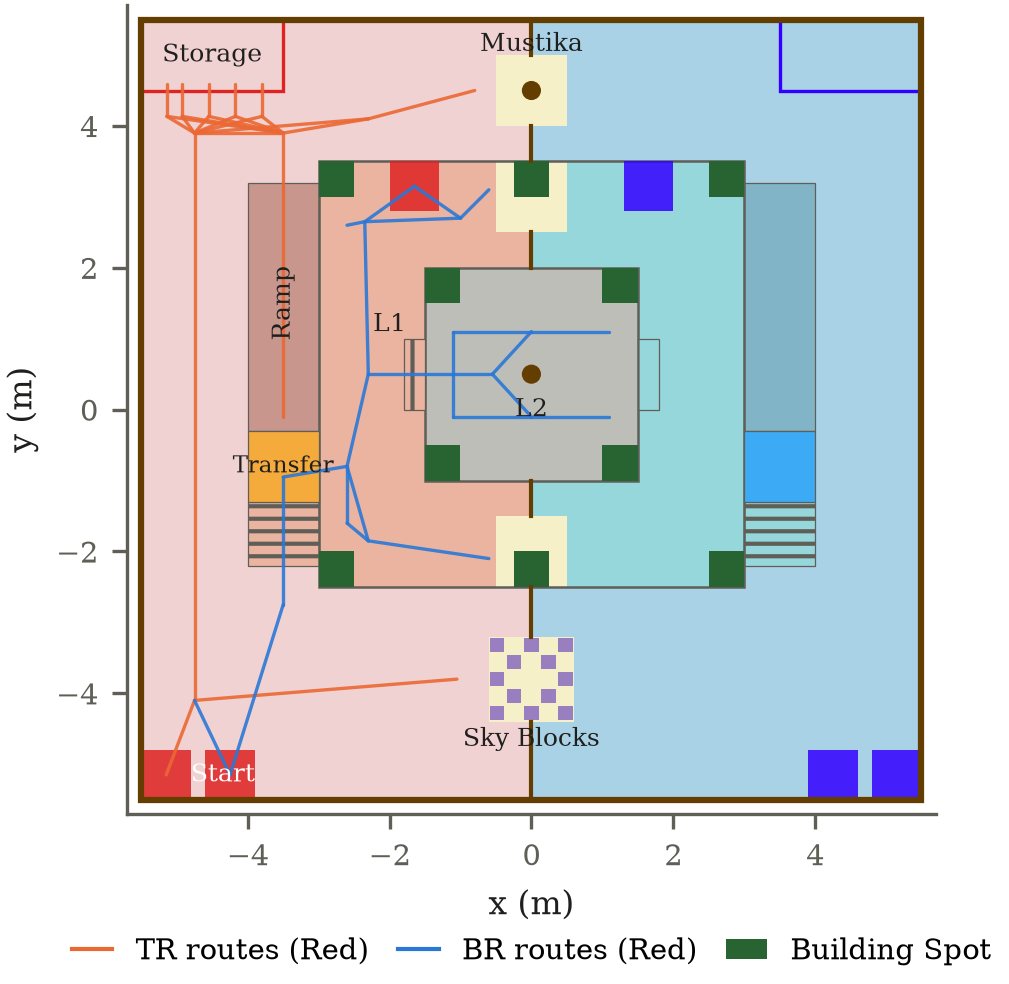
Dự án liên quan
 Dự ánRobocon ICTU “Ngũ Sắc Thành Tự”
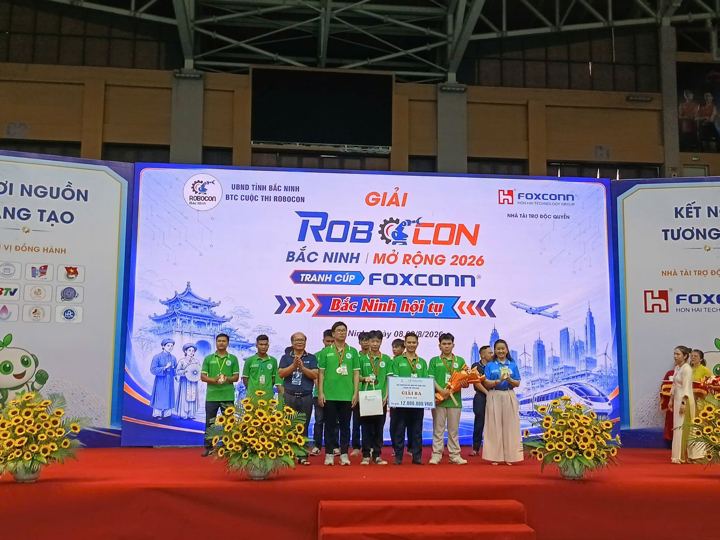 Tin tứcĐội Cơ điện tử-ICTU giành Giải Ba Robocon Bắc Ninh mở rộng 2026
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/robocon2027. Số liệu lấy từ README và kết quả của dự án.