Drone cứu hộ trong mưa bão

Nemories

Tóm tắt

Trời mưa, có sương và chớp; gió giật làm cây ngả theo gió. Một người bị cuốn vào dòng lũ, nước ngập tới nách. Drone cứu hộ sáu cánh cỡ lớn bay theo làn để tìm, phát hiện người bằng YOLOv8n, bám theo khi người đang trôi, thả phao cứu sinh bằng dây 8 m rồi kéo người ngang dòng vào bờ. Bộ điều khiển vòng ngoài (vị trí) là chính sách học bằng chiến lược tiến hoá (ES).

Từ khoá: NVIDIA Isaac Sim 6.2; YOLOv8n; Chiến lược tiến hoá (ES)

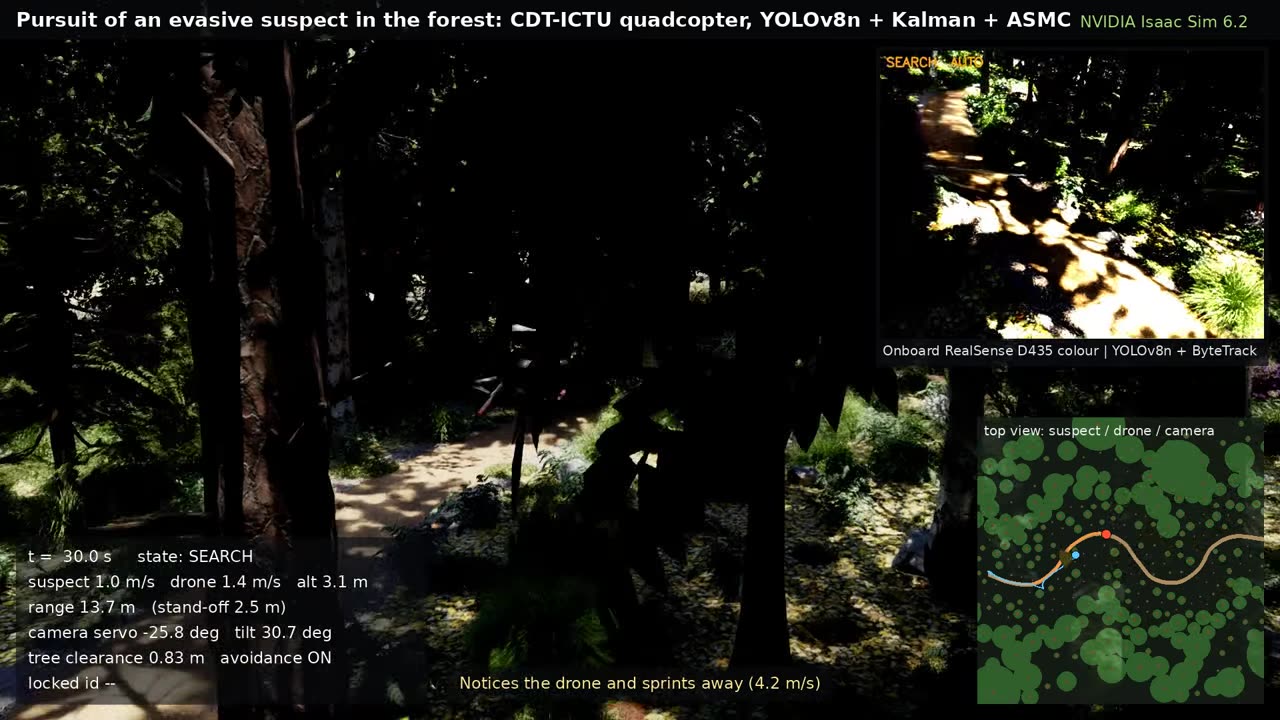
Video. Drone sáu cánh tìm người bị lũ cuốn trong mưa bão, thả phao bằng dây 8 m và kéo người vào bờ; bộ điều khiển vị trí được huấn luyện bằng chiến lược tiến hoá.

Kết quả chính

0,54 msai số bám quỹ đạo sau huấn luyện (Isaac)
41,5 → 17,1độ giật, tốc độ góc RMS (°/s)
8,8 stừ lúc thả phao tới khi người nắm được
300vòng huấn luyện

1. Quá trình huấn luyện

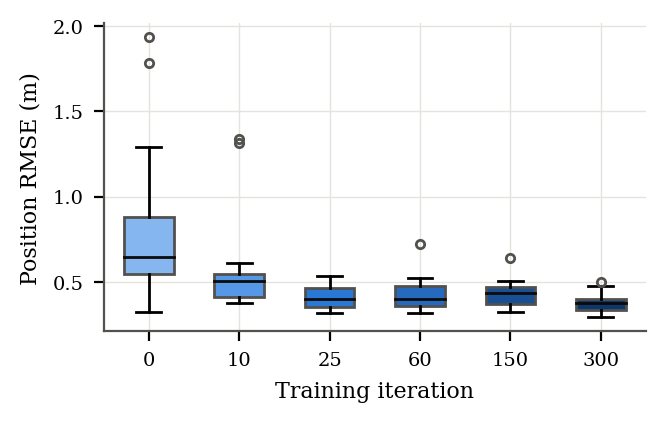
Chính sách điều khiển được huấn luyện 300 vòng trên mô hình rút gọn, đánh giá trên 16 cơn bão chưa dùng khi huấn luyện. Chi phí (cost) và sai số bám quỹ đạo giảm nhanh trong 25 vòng đầu rồi tiếp tục giảm chậm; tỉ lệ nắm được phao tăng từ 69% lên trên 90%.

2. Kết quả trên Isaac Sim

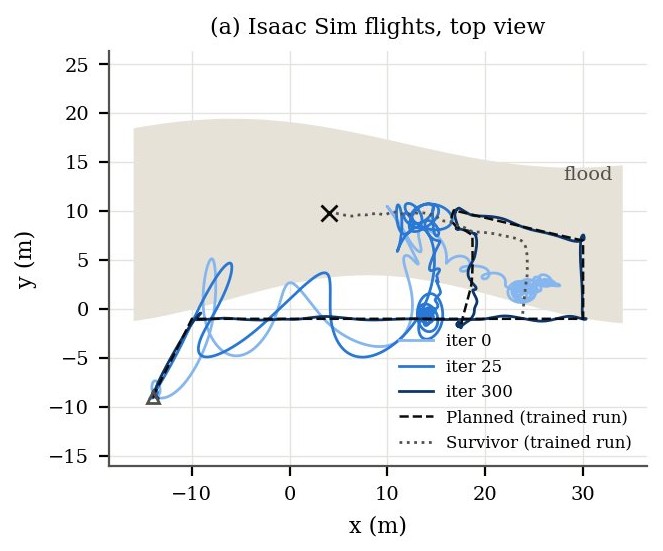
Với cùng một cơn bão (gió trung bình 7 m/s, giật tới 14 m/s; dòng lũ 0,8 m/s), chính sách vòng 0 làm drone giật, bay vòng và mất dấu người; chính sách vòng 300 bay êm hơn (độ giật giảm hơn một nửa), thả phao chính xác và đưa người lên bờ.

3. Số liệu và hình kết quả

Bảng 1. Isaac Sim, cùng một cơn bão
VòngRMSE (m)Tốc độ góc RMS (°/s)Phát hiện (s)Thả phao → nắm (s)Lên bờ (s)
01,7141,519,7không nắm đượckhông cứu được
251,9041,320,015,765,9
3000,5417,136,58,878,3
Hình 1. Huấn luyện bộ điều khiển (16 cơn bão kiểm tra). Dữ liệu thật từ train.log của dự án (61 lần đánh giá, 300 vòng).
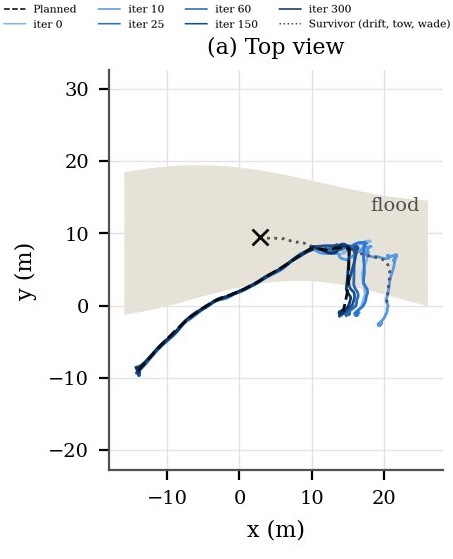
Quỹ đạo bay của các chính sách – Quỹ đạo nhìn từ trên xuống

(a) Quỹ đạo nhìn từ trên xuống

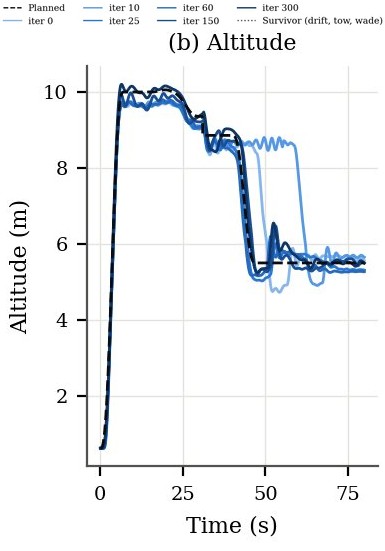
Quỹ đạo bay của các chính sách – Độ cao theo thời gian

(b) Độ cao theo thời gian

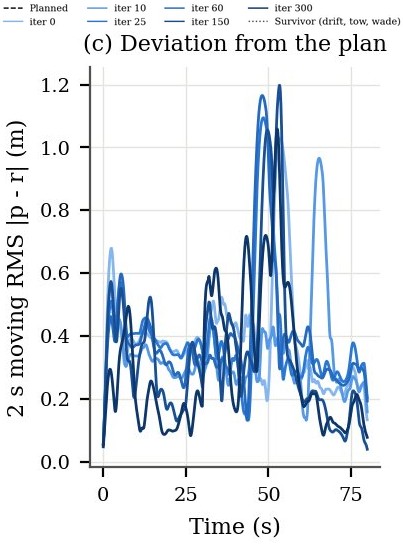
Quỹ đạo bay của các chính sách – Độ lệch so với quỹ đạo kế hoạch

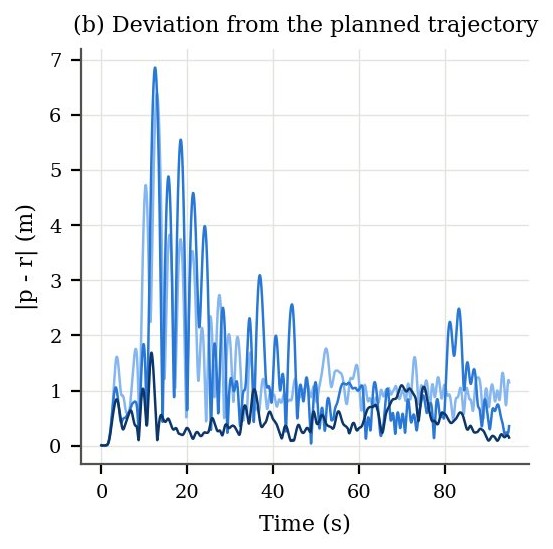
(c) Độ lệch so với quỹ đạo kế hoạch

Hình 2. Quỹ đạo bay của các chính sách: (a) quỹ đạo nhìn từ trên xuống; (b) độ cao theo thời gian; (c) độ lệch so với quỹ đạo kế hoạch.
Các chuyến bay trên Isaac Sim – Quỹ đạo nhìn từ trên xuống

(a) Quỹ đạo nhìn từ trên xuống

Các chuyến bay trên Isaac Sim – Độ lệch so với quỹ đạo kế hoạch

(b) Độ lệch so với quỹ đạo kế hoạch

Hình 3. Các chuyến bay trên Isaac Sim: (a) quỹ đạo nhìn từ trên xuống; (b) độ lệch so với quỹ đạo kế hoạch.
Phân bố sai số bám
Hình 4. Phân bố sai số bám.

Dự án liên quan

Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/storm_rescue. Số liệu lấy từ README và kết quả của dự án.

← Tất cả dự án