Kết quả chính
0,032 msai số độ cao RMS khi có gió (ASMC)
0,730 mcùng kịch bản, bộ điều khiển không thích nghi
99,5 %thời gian khoá đúng người
1. Cách làm
- Drone dựng theo 5 ảnh chụp drone thật của lab: khung carbon chéo 600 mm, cánh quạt 14 inch, vật lý PhysX.
- Nhận diện người bằng YOLOv8n + ByteTrack chạy trên ảnh render của camera RealSense D435 gắn ở mũi.
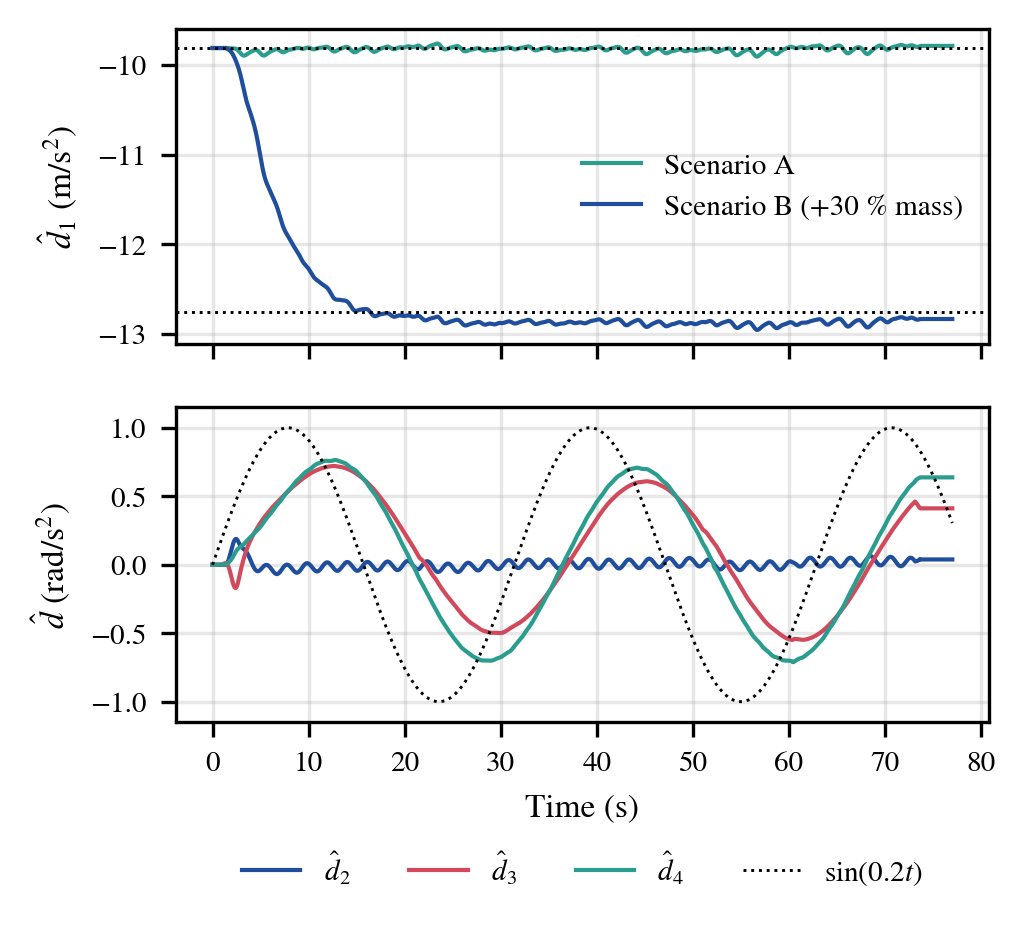
- Bộ lọc Kalman bù độ trễ 100 ms của khâu nhận diện; bộ điều khiển trượt thích nghi ước lượng nhiễu (d̂1) theo thời gian thực.
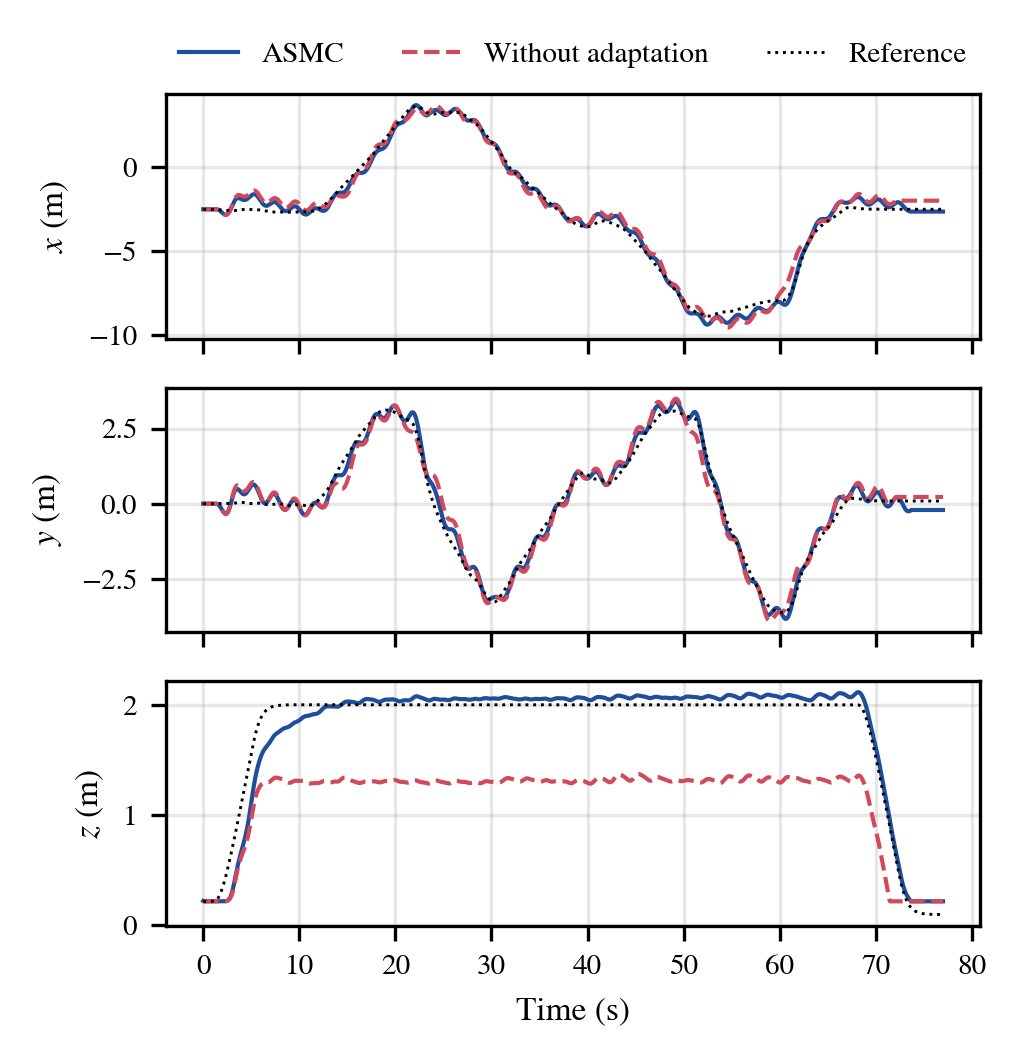
- So sánh ASMC với bộ điều khiển không thích nghi trong hai kịch bản (A, B), với gió thực tế và với nhiễu đúng như bài báo.
Với nhiễu đúng như trong bài báo, sai số độ cao của ASMC ở kịch bản B (0,063 m) và của bộ điều khiển không thích nghi (0,689 m) khớp với số liệu công bố (0,063 m / 0,687 m), cho thấy mô phỏng tái tạo đúng bài báo.
2. Số liệu và hình kết quả
| Chỉ số | A: ASMC | A: không thích nghi | B: ASMC | B: không thích nghi |
|---|---|---|---|---|
| RMSE z (m) | 0,014 | 0,009 | 0,032 | 0,730 |
| RMSE x / y (m) | 0,183 / 0,103 | 0,187 / 0,101 | 0,140 / 0,081 | 0,190 / 0,103 |
| Nghiêng RMS / max (°) | 4,1 / 10,9 | 4,1 / 10,9 | 3,3 / 8,9 | 3,5 / 9,0 |
| Sai số khoảng cách bám (m) | 0,91 | 0,91 | 0,90 | 1,16 |
| Khoá đúng người (%) | 99,5 | 99,5 | 99,5 | 99,3 |
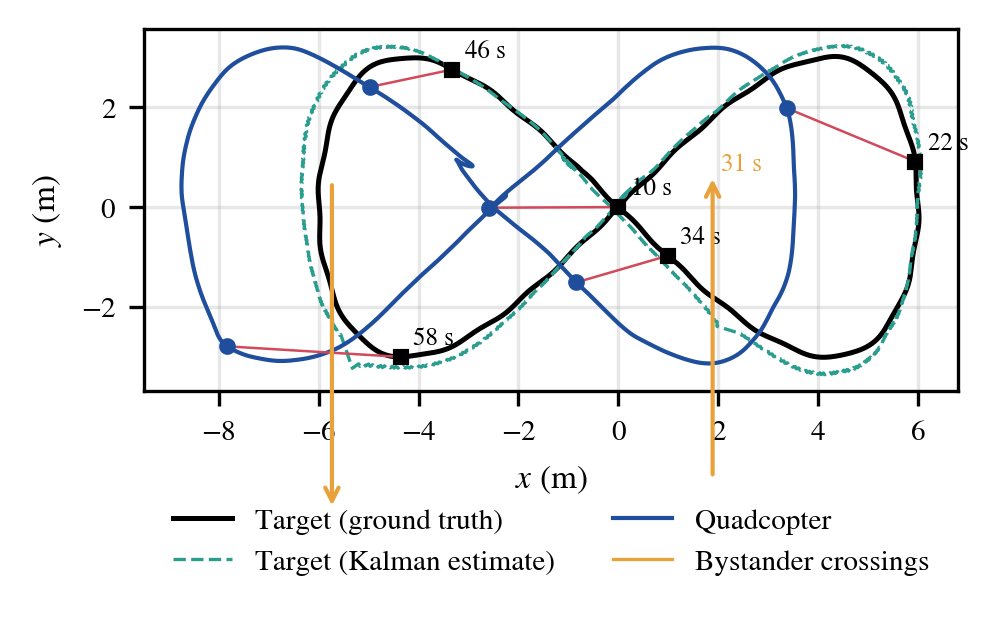
Dự án liên quan
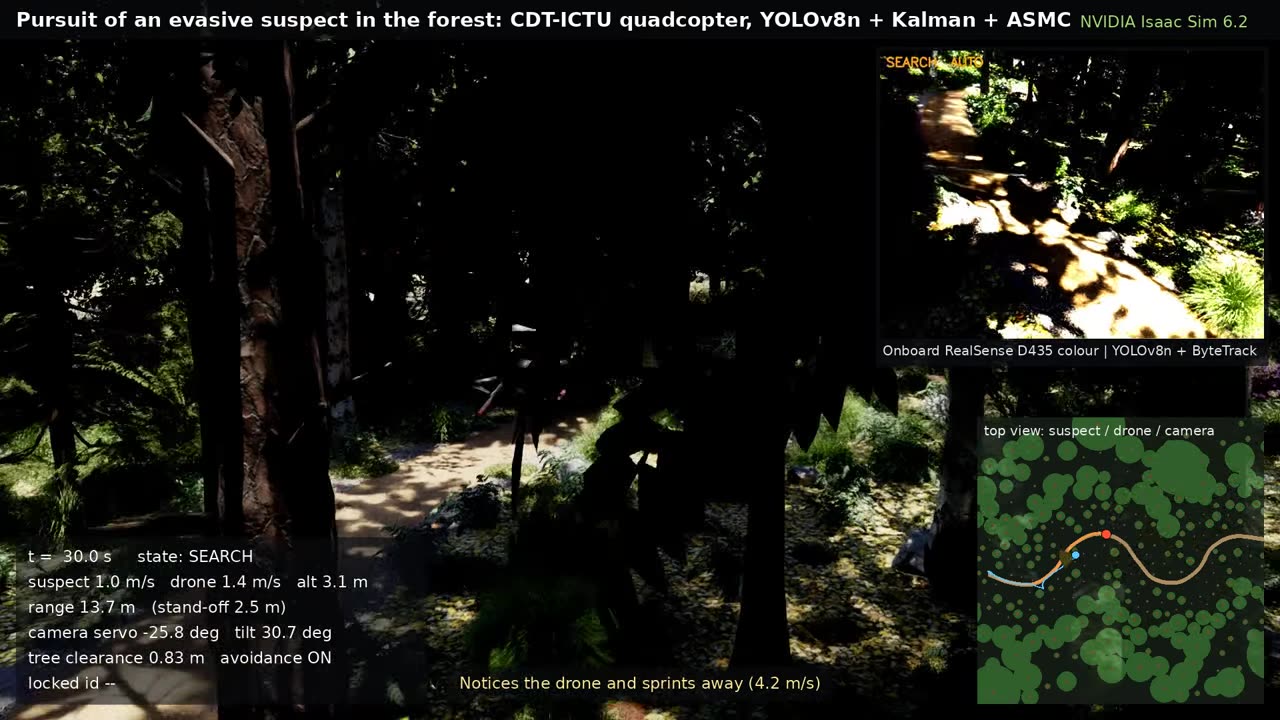
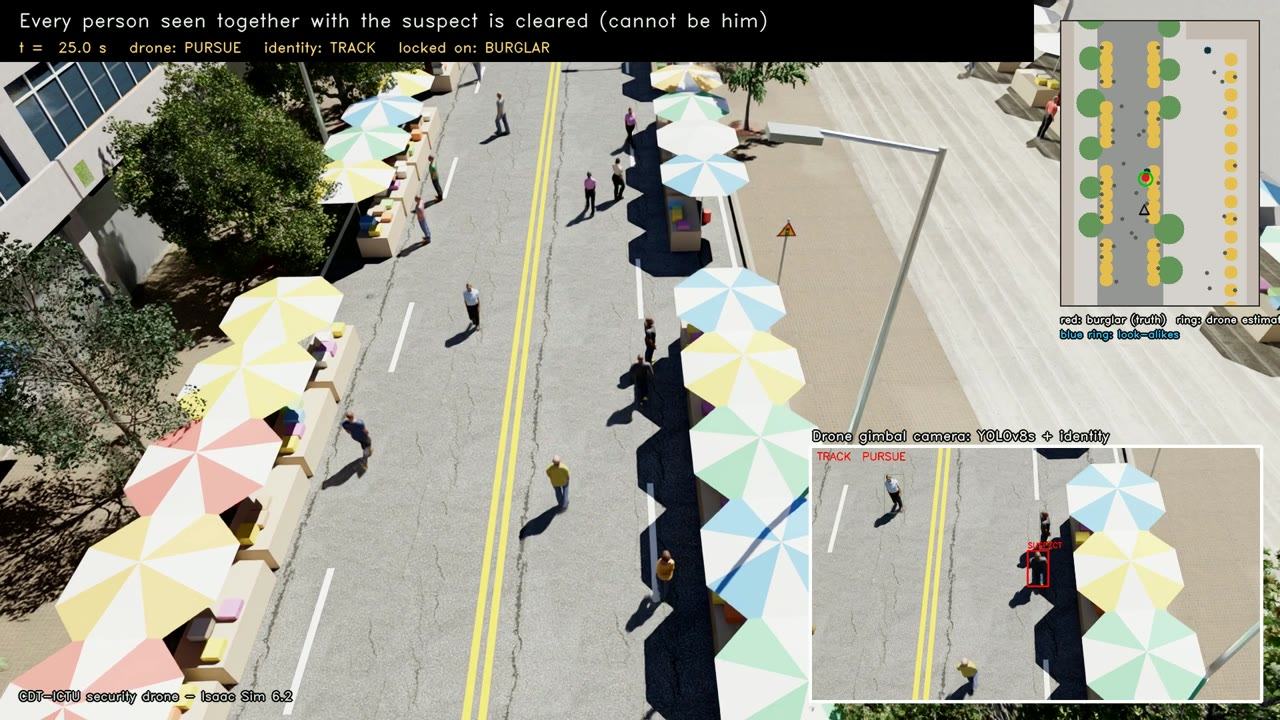
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/asmc_tracking. Số liệu lấy từ README và kết quả của dự án.