Kết quả chính
100 %thời gian xe nằm trong vòng vây
20,4 sthời gian khép vòng (xe tuần tra)
0,77 msai số bán kính RMS
1. Cách làm
- Xe SUV 1300 kg lái kiểu Ackermann, đi đúng làn, giảm tốc khi vào cua, dừng ở ngã tư; hai kịch bản: tuần tra và né tránh.
- Gió 3 m/s có gió giật, lực cản khí động, nhiễu vận tốc và odometry; drone luôn quay mũi về phía xe.
- Vị trí trên vòng vây giao bằng thuật toán Hungarian nên đường bay không cắt nhau; lực đẩy tách giữa các drone ở mọi pha.
2. Số liệu và hình kết quả
| Chỉ số | Tuần tra | Né tránh | Bản mẫu lý tưởng |
|---|---|---|---|
| Tốc độ xe TB / max (m/s) | 4,46 / 4,60 | 5,16 / 6,11 | – |
| Thời gian khép vòng (s) | 20,4 | 21,0 | 10,7 |
| Sai số bán kính RMS (m) | 0,77 | 1,81 | 0,07 |
| Khe góc lớn nhất TB / max (°) | 47,8 / 62,5 | 54,7 / 76,7 | 45,3 / 52,1 |
| Xe trong vòng (% thời gian) | 100 | 100 | 100 |
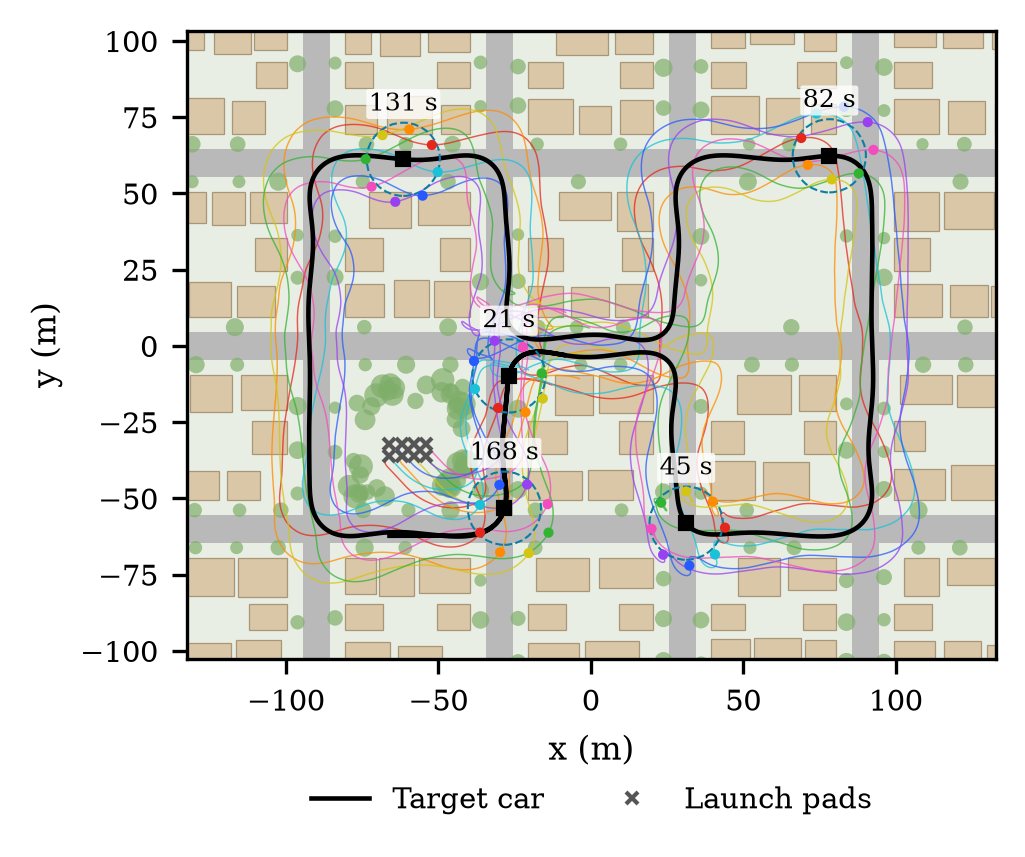
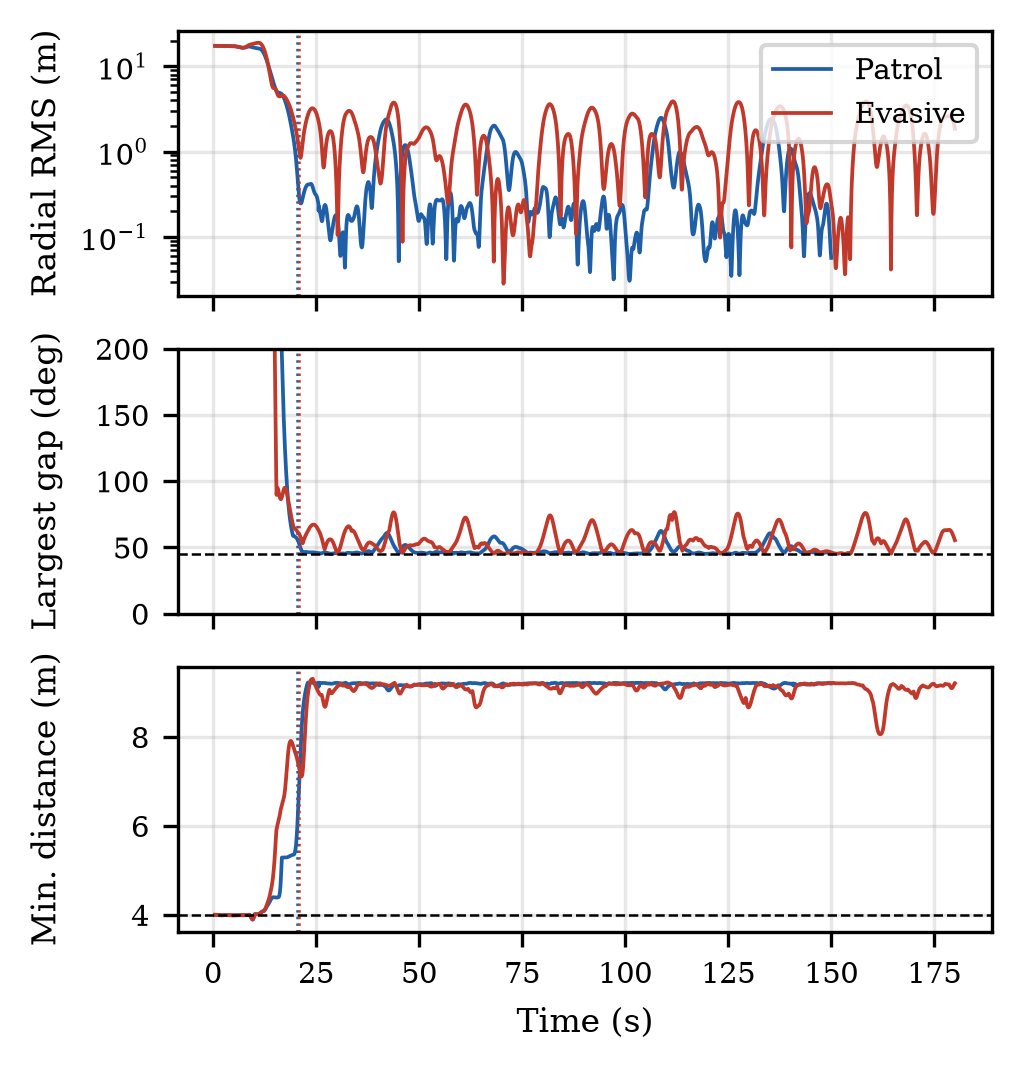
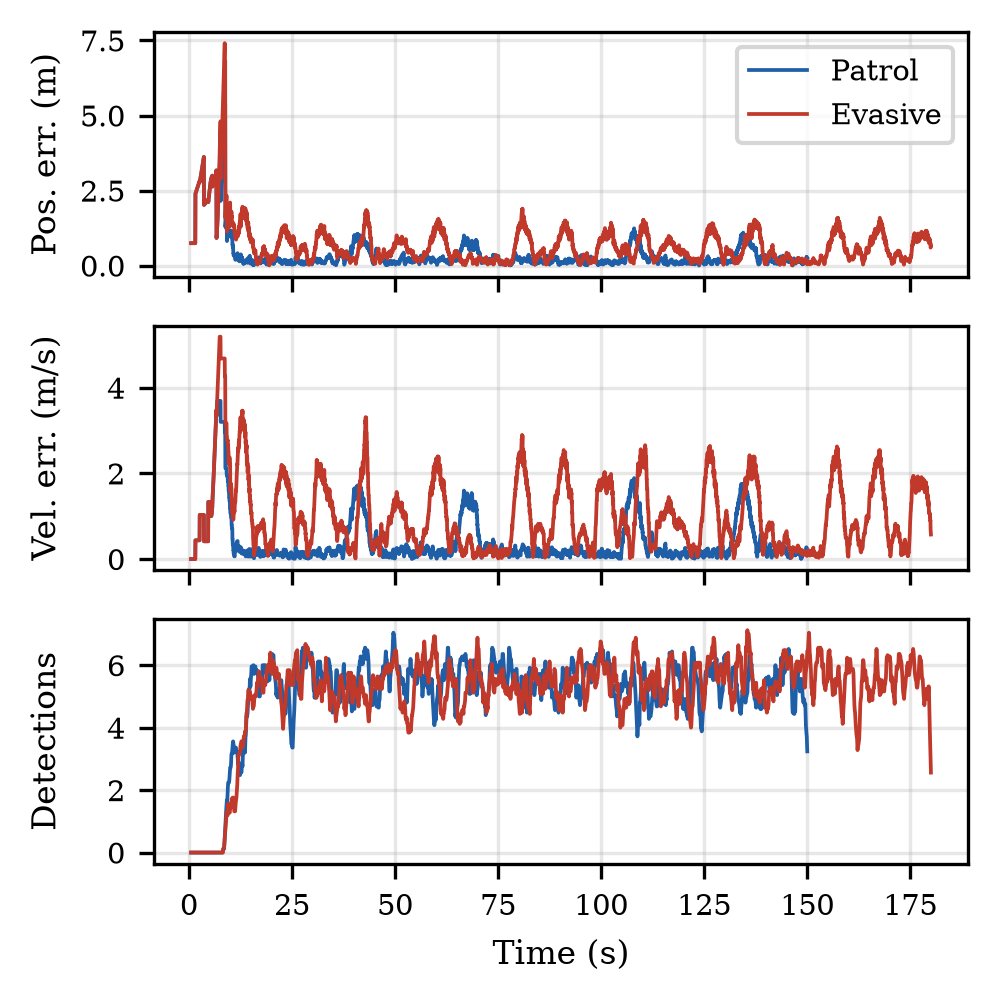
Dự án liên quan
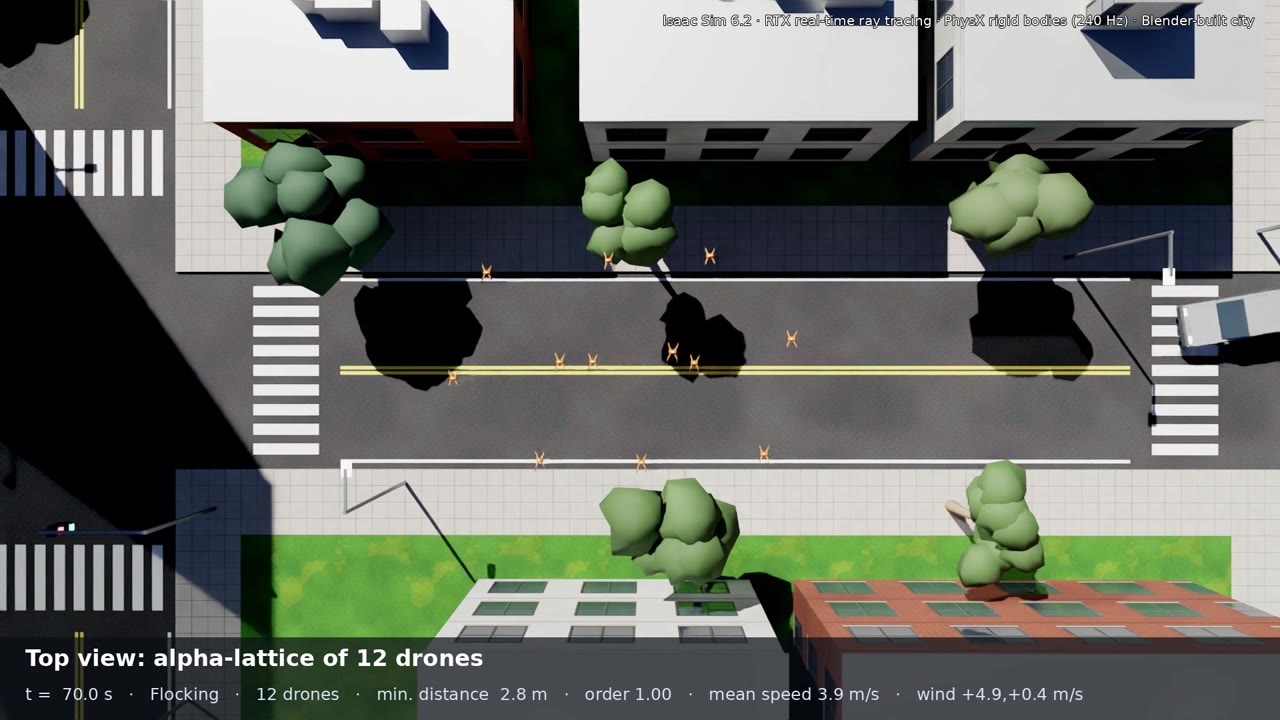
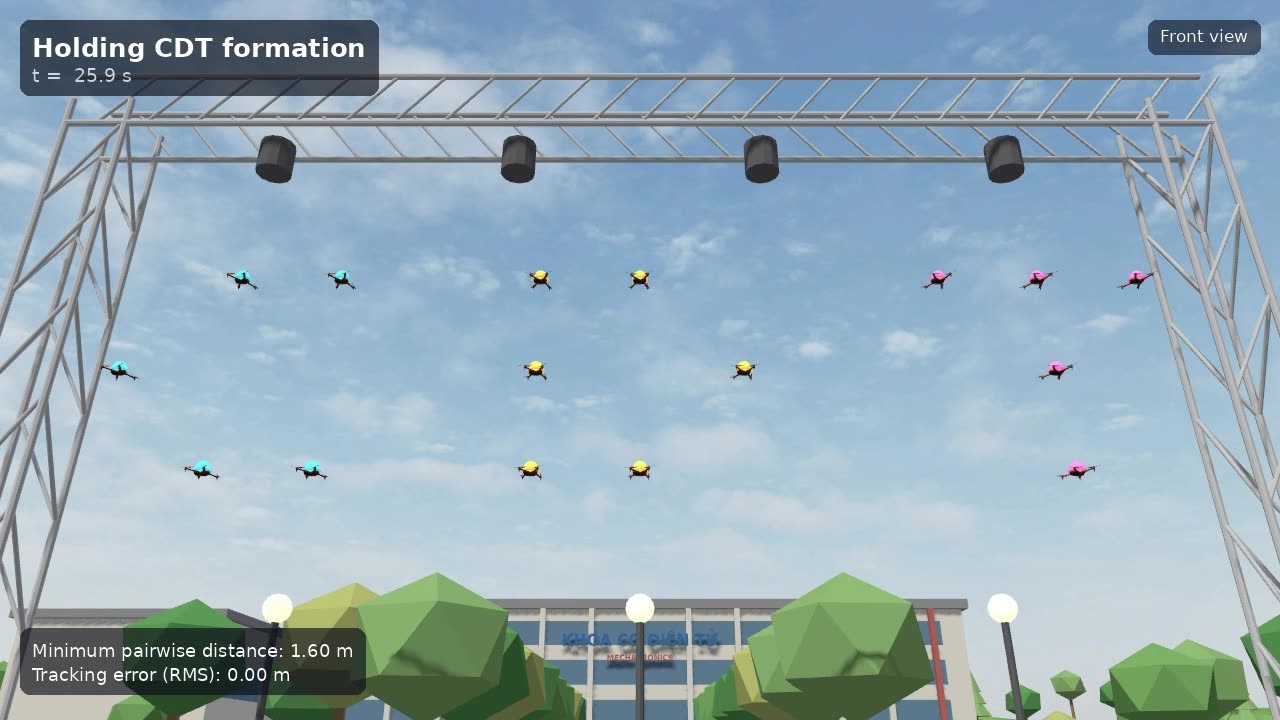
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/drone_encirclement. Số liệu lấy từ README và kết quả của dự án.