Kết quả chính
12drone X3, mỗi chiếc là vật rắn PhysX 1,5 kg
240 Hztần số bộ điều khiển hình học Lee
35°giới hạn góc nghiêng
1. Cách làm
- Khu phố, công viên có 12 bãi đáp và lều điều khiển, vật liệu PBR; kính cửa sổ phản chiếu bầu trời khi render RTX.
- Mỗi drone dùng bộ điều khiển hình học Lee ở 240 Hz tính lực đẩy và mô-men, độ trễ động cơ 30 ms.
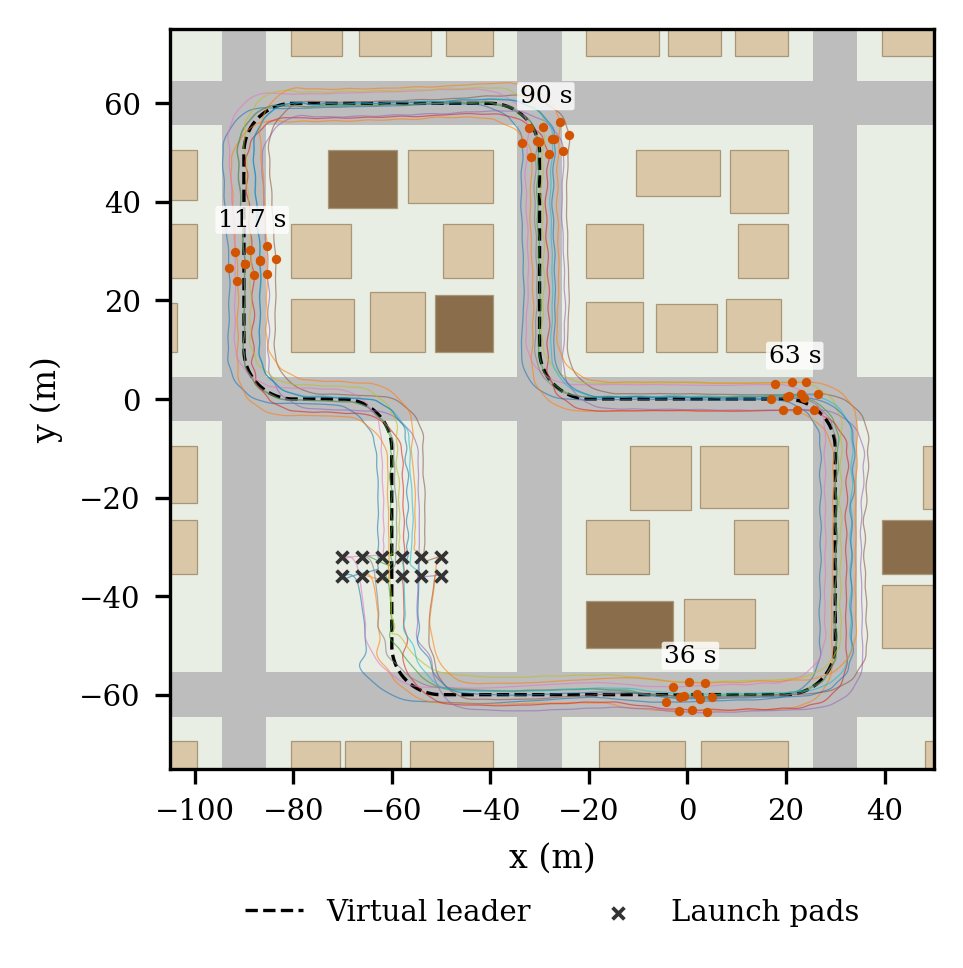
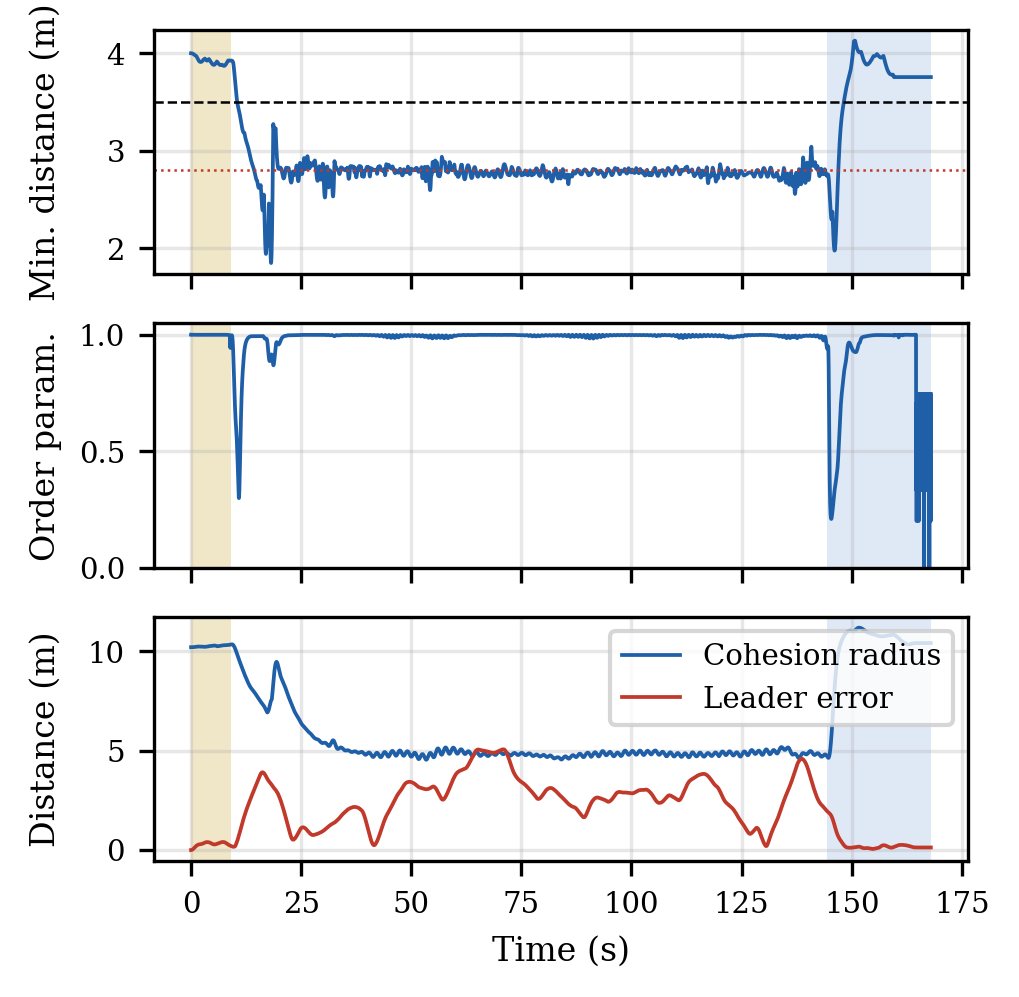
- Bầy bám theo một điểm dẫn đường ảo; đánh giá khoảng cách tối thiểu, trật tự vận tốc, bán kính kết dính và sai số bám.
2. Số liệu và hình kết quả
Dự án liên quan
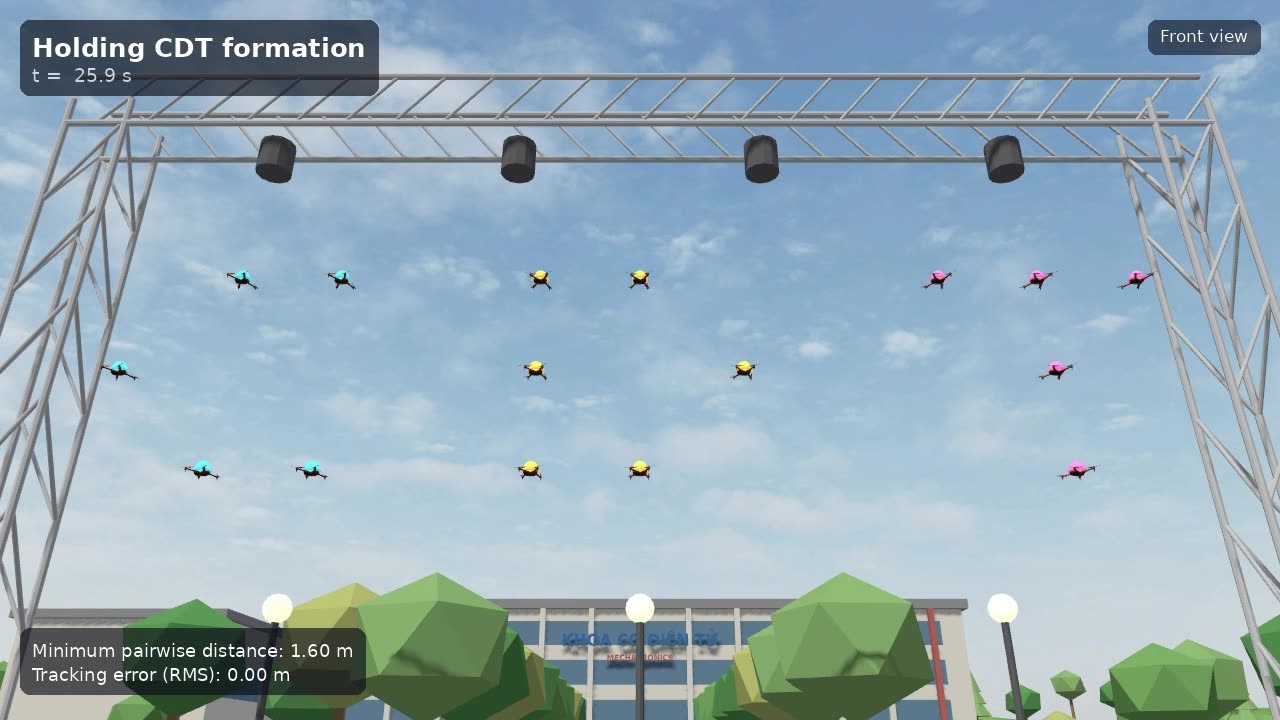
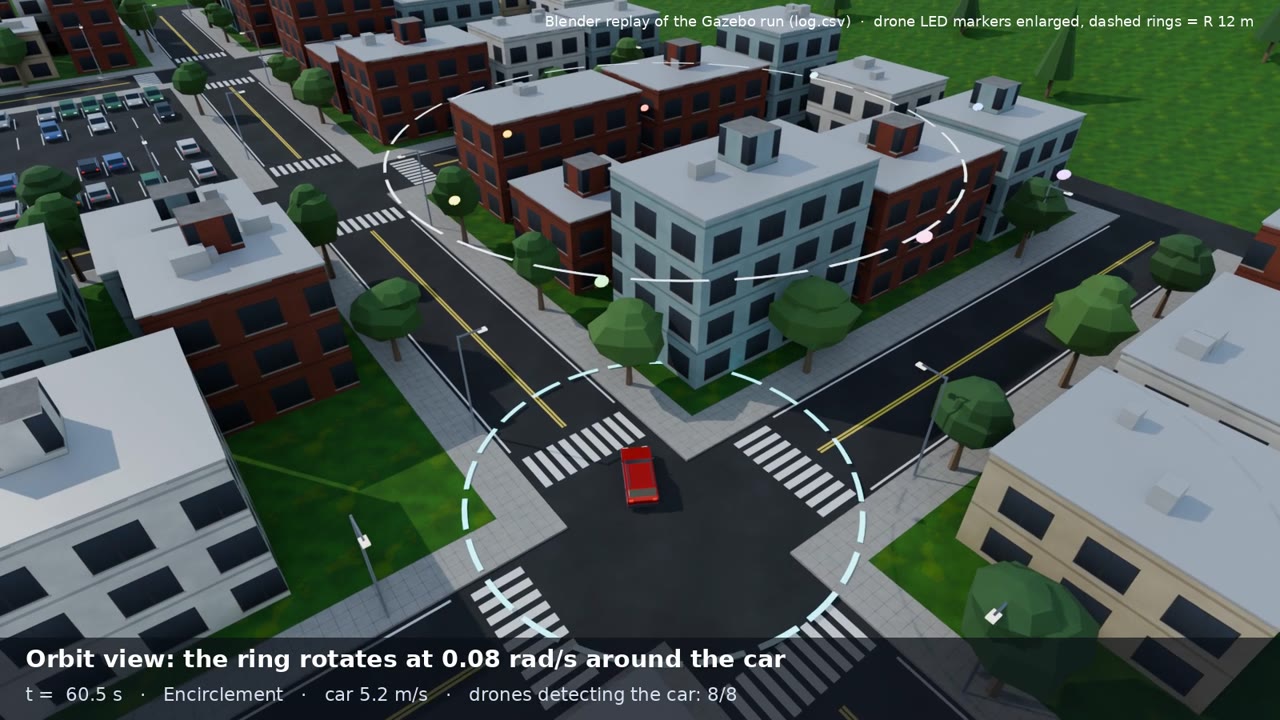
Mô phỏng chạy trên máy trạm ictu (NVIDIA RTX 5070 Ti), thư mục dự án mo phong/isaac_swarm. Số liệu lấy từ README và kết quả của dự án.